
下载 App


《瓦楞速运》|开发者日志2 AI 知道什么游戏好玩,却不知道怎么做
修改于7 小时前9 浏览综合
大家好,这里是可燃工作室。继续聊聊我们正在开发的《瓦楞速运》。
这是一款单人协作的 3D 平台跳跃游戏。你可以先录下一个纸箱机器人的行动,再切换到另一个机器人,和录像里的“过去的自己”配合完成关卡。
前段时间,我们终于做完了前几间教学关。核心机制跑通之后,我觉得接下来应该会很顺利:既然 AI 能写代码,也能讲出一大堆游戏设计理论,那让它帮忙设计关卡,岂不是正合适?
结果,接下来几天的经历,让我对这件事的看法发生了很大的变化。
AI 很会描述一个听起来好玩的游戏。但从“听起来好玩”到“玩起来好玩”,中间还有一段它经常跨不过去的距离。
我被 AI 的策划案唬住了
教学关做完后,我开始疯狂地让 AI 根据我们的核心机制,生成新机制、新机关和新关卡。
这一跑就是四五个小时,前前后后出来十几个策划案。有偏解谜的,也有非常动态、偏动作跑酷的 3D 平台跳跃关卡。
看它写这些东西,真的很容易上头。
这里要有一个能惊艳玩家的“雷霆大机关”,那里可以放一个“泄压闸”,再加上跷跷板、旋转平台,以及各种我之前连名字都不知道的工业设备。每一个方案都能把设计意图、协作关系和高潮时刻讲得头头是道。
当时我确实被唬住了。
我挑了两个自己比较感兴趣的方案,让 AI 继续细化,然后开始实施。其中一个旋转平台的构想,现在回头看,我依然觉得很有意思。
我想要的是和过去的自己心有灵犀
这个构想很简单:机器人 A 负责操控旋转平台,机器人 B 负责跳上平台,再借助平台转向,到达原本够不到的另一处落脚点。
真正吸引我的,是它和我们录制机制结合之后,可能产生的那种感觉。
你可以先操作机器人 B,录下它跳上旋转平台的行动。接着切换到机器人 A,看着刚刚录好的 B 跑过来,在它跳上平台的时候,拉动控制杆,把它送到另一边。
等这段操作也录好,你再回到 B 的位置重新跑一次。
这时候,你刚刚跳上平台,录像里的 A 就恰好替你转动了平台,把你送向下一个落点。
明明两个机器人都是自己操作的,但在那个瞬间,你会觉得:
“它居然知道我什么时候需要它。”
我觉得,这才是我们这个游戏最有意思的地方。录制下来的行动,经过几轮尝试,变成了一次恰到好处的接应。一个人玩,也能产生配合默契的感觉。
于是,我带着这个期待,让 AI 把方案做了出来。
再复杂一点 然后就失控了
第一版出来,特别简单。
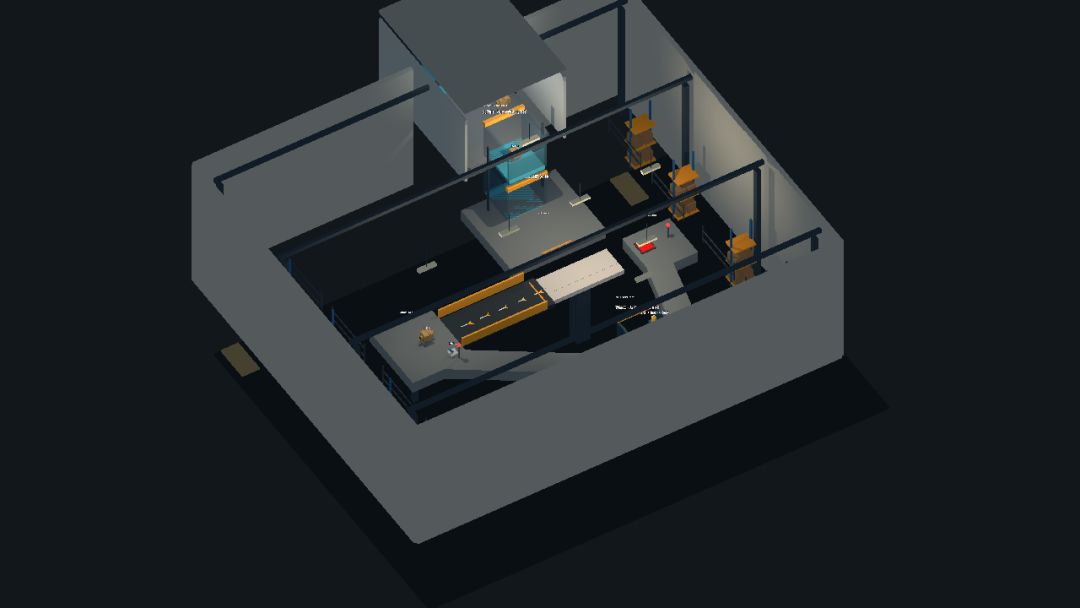
中间一个旋转平台,旁边一个操作杆。一个机器人转平台,另一个机器人过去拿电池,再回来,再转向下一个地方。
机制是成立的,但整个过程比较平,没有我想象中那种让人眼前一亮的配合。
我就跟 AI 说:能不能做得复杂一点?
它非常听话。
它在场景中间放了六七个旋转平台,旁边再摆上六七个分别控制它们的开关。
我打开关卡,直接愣住了。
一大片平台铺在面前,我不知道该往哪里走,也看不出一条清楚的通行路线。就算花时间把路线想明白了,接下来也得处理一长串繁杂的操作。
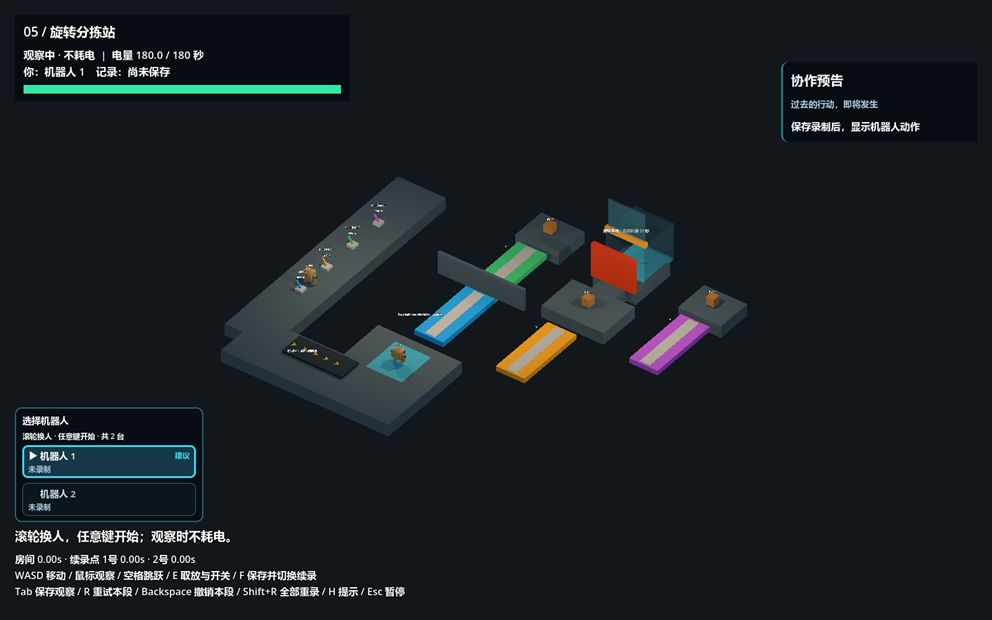
旋转平台原型实机截图。平台和控制杆可以不断增加,但玩家要如何读懂路线、完成配合,仍然需要设计。
它确实完成了“更复杂”这个要求。但玩起来,完全不是我想要的东西。
我期待它继续发展那种恰好接住彼此的默契感,它却把主要精力放在了增加平台和开关的数量上。
这也让我意识到,我给出的“复杂一点”本身就很模糊。可 AI 面对这种模糊要求时,很容易交出一份规模更大、步骤更多,看上去也更像那么回事的答案。至于玩家在里面到底会经历什么,它并没有替我想清楚。
它在认真设计谜题 却很少关心我玩得怎么样
后来,我又尝试让 AI 设计几个解谜关卡。
这些方案看起来也挺复杂:有前置条件,有机关依赖,有需要不同机器人完成的任务。但真拆开来看,很多设计的思路都差不多。
原本两个机器人可以互相协作到达终点。现在需要增加解谜,于是就在路上放一道锁,或者把桥断开。接下来,再设计一道题,让玩家把锁打开、把桥升起来。
这样的做法当然可以成立。但它给出的谜题,经常让我觉得和正在玩的游戏有点脱节。
有时候像是先解一道数学题,门才会开;有时候是把几个物体放进指定位置,桥就升起来了。玩家本来在观察空间、判断跳跃和安排机器人的行动,走到这里,却突然要停下来,完成一道额外塞进来的题。
我很难从中感受到我们这套核心机制的乐趣。
它能把“怎样才能打开这扇门”设计得很完整,却很少让我觉得“打开这扇门的过程真有意思”。
这几次尝试下来,我开始有点迷茫。
然后 我自己也卡住了
说 AI 设计得不好,挺容易的。轮到自己来,我也没有马上拿出一个更好的答案。
我脑海里有不少关于“什么样的游戏好玩”的想法。可具体到我们这个游戏:该怎么布置平台,怎么安排机关,怎么让玩家在录制和回放之间感受到配合,我也有点想不出来。
多做几个机关,好像不一定有趣。让玩家一直跳、一直跳,好像也差点什么。
我为这件事想了差不多一个晚上。
后来,我打开了之前在平板上乱涂乱画的“无边记”。里面画过几个有点像《双人成行》那种协作关卡的小构想。我看着那些草图,想着:要不就先照着搭一搭?搭出来自己玩一下,再看看和 AI 设计的有什么区别。
虽然还不知道最后会搭成什么样,但至少可以开始试。
然后,我打开 Godot 编辑器,动力就掉了一半。
为了愿意动手 我先做了一个搭关工具
Godot 本来就可以通过拖入组件来搭建关卡。不过,对当时的我来说,这个过程还是有点繁琐。
尤其是想快速试一个念头的时候,我希望放几个东西进去,立刻就能玩。偏偏现在又习惯了让 AI 帮忙,一想到要自己在编辑器里慢慢摆,就更提不起劲了。
于是我决定,先做一个能让自己更愿意动手的工具。
它其实就是一个简单的白模建造器:左侧列出注册好的组件,像踏板、传送带这些,点一下就能生成到场景里;摆好之后,点“试玩”,就能直接开始玩,不用每次都去处理关卡脚本。
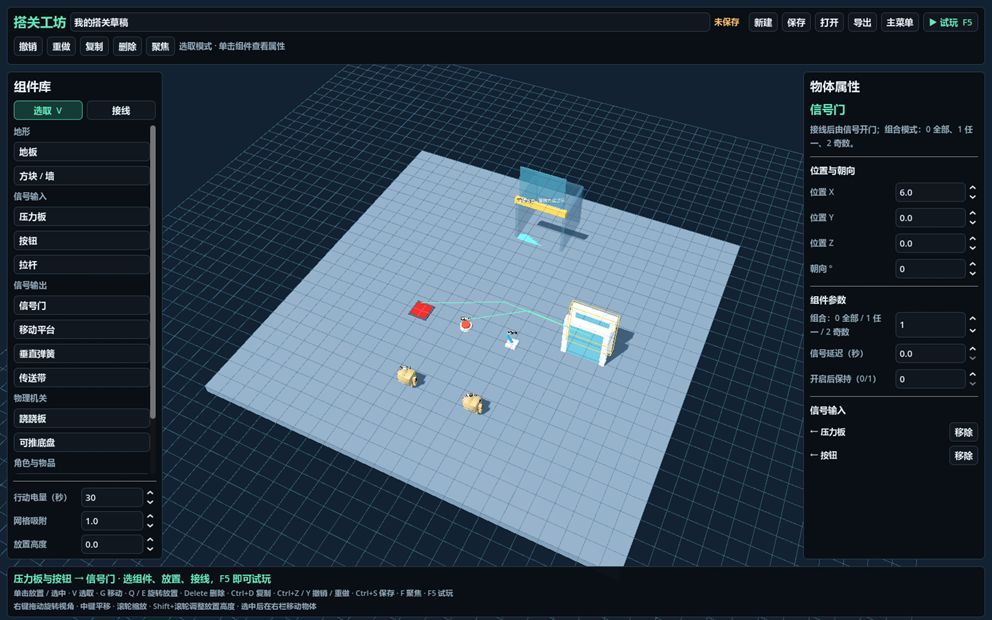
搭关工坊实机界面。左侧选择组件,右侧调整参数,搭好后直接点击“试玩”。
这个工具没有多神奇,却帮我跨过了当时最需要跨过的一步:脑子里刚冒出一个想法,我就能马上把它摆出来试试。
后来那个让我觉得“终于有点意思了”的关卡,就是这样搭出来的。
三条传送带 让我抓住了一点感觉
那天,我随手摆了几条传送带。
看着它们,我突然想到一个画面:三条传送带排在那里,一个机器人不断把货物推上去,另一个机器人踩着这些移动的货物,跨过传送带之间的间隙。
这个画面一下子让我有了兴趣。
负责推货的机器人,决定了落脚点什么时候出现;负责跳跃的机器人,需要看准货物的位置,抓住时机跳上去。两边的行动能不能对上,会直接影响另一边能不能顺利通过。
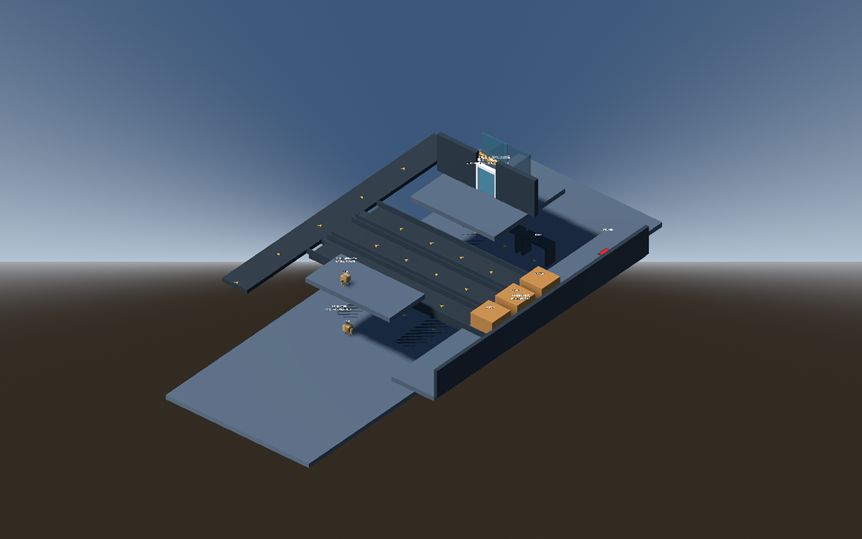
交错传送带白模的游戏内全景。先把布局和动线摆出来,配合是否有趣才能真正试出来。
我立刻用工具把这个想法搭了出来。
在白模里试玩了一下,感觉确实不错。我就继续把整个布局搭好,把玩家要怎么走、货物怎么过来、几个机器人分别要做什么,都先想清楚,再交给 AI 帮忙细化。
最后出来的成果,我自己挺满意。其他组员试玩之后,也觉得比之前那些直接让 AI 生成的关卡好玩了不少。
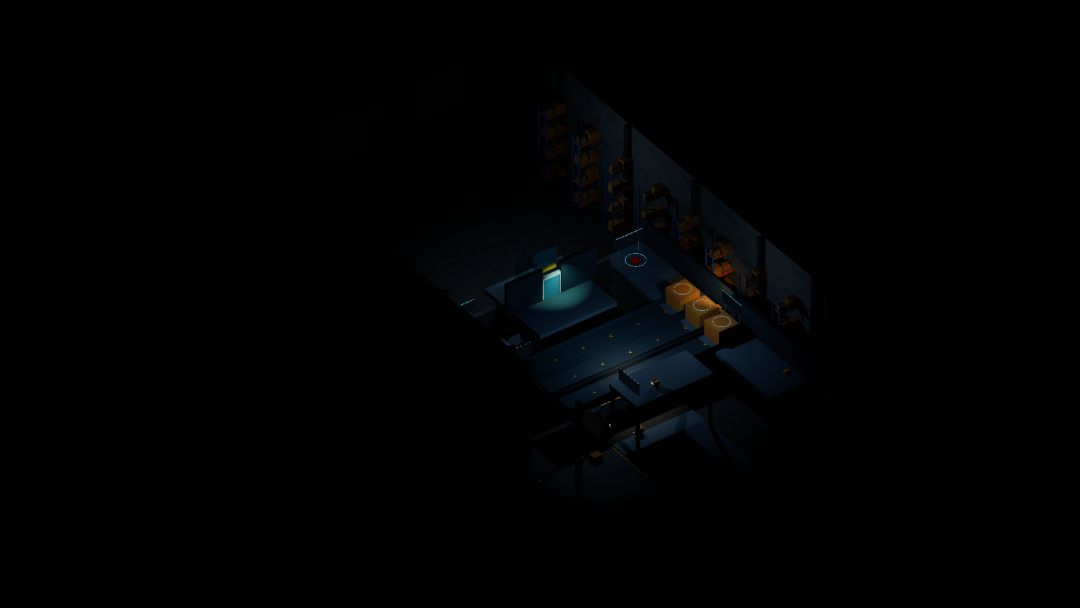
这次,我终于找到了一个比较适合自己的工作顺序:
先把一个具体的配合搭出来,自己玩到它有意思,再让 AI 帮我把它做完整。
这一轮 我重新认识了 AI 也重新认识了自己的工作
回头看,前面那四五个小时并不是毫无价值。AI 给了我很多候选方向,也确实提出过让我心动的构想。
但我当时有点太相信策划案里的描述了。它说这个地方会让玩家惊艳,我就仿佛已经看到了玩家惊艳的样子;它说这里会产生默契配合,我就以为只要把机关实现出来,那种感觉自然会出现。
实际做出来才发现,差得还挺远。
至少在这几次尝试里,AI 很擅长列举元素、组织规则、补充细节。至于一个落脚点应该在什么时候出现,一次接应为什么会让人开心,一个关卡究竟有没有把玩家的注意力放在最有趣的事情上,还是得靠我自己去玩、去判断。
当然,我也没因此突然掌握什么关卡设计秘诀。我只是发现,坐在那里苦想,或者反复让 AI 写一份更完整的方案,都不如先搭一小段能玩的东西有效。
接下来,《瓦楞速运》的新关卡,我还会继续让 AI 参与。但我会更早地把想法变成白模,更早地自己玩进去。
毕竟,我们想做出来的,是这样一个瞬间:
当你跳向下一处落脚点,过去的自己恰好把货物推了过来。
你稳稳落下,然后忍不住想——
“配合得真好。”

00:39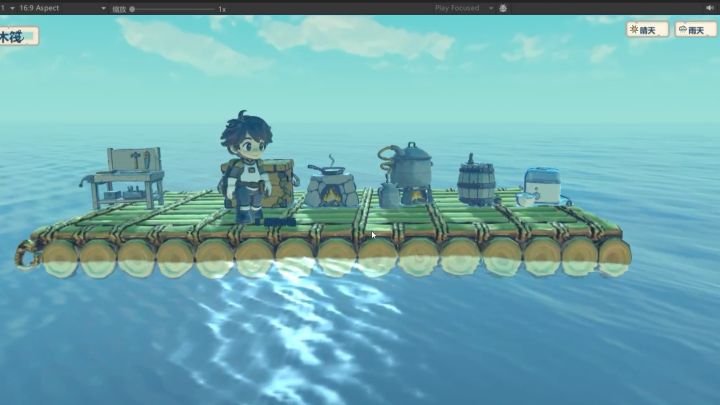
【开发日志3】主场景与玩法无缝化衔接
大家好我是鸭。这里是墨江里的一群鸭,嘎嘎嘎~
今天主要时间用来搭建主场景了,感觉有点浪费时间啊……理论上来说要进入到搜打撤玩法的unity场景搭建了。
不想打字了,大家看看画面表现效果吧~
#TapTap聚光灯独立游戏
@墨江鸭鸭
11 赞
1 回复
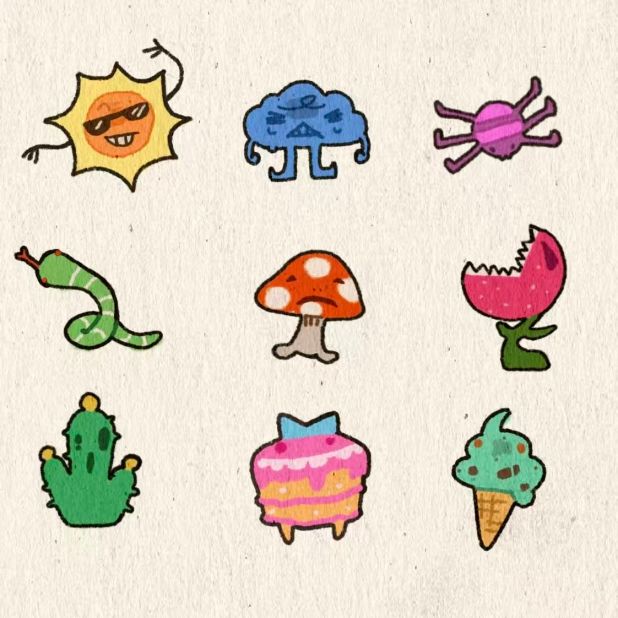
《宠宠欲动》开发者日志#01
#聚光灯gamejam开发者日志
大家好,这里是破壳工作室,这里是策划小虫与海椒。
今年的题目是“涌现”,我们拿到题目后,对“涌现”的理解很简单:几个单独看并不复杂的规则放在一起,会出现单靠某一条规则看不出来的结果。玩家不一定照着设计者预想的顺序操作,但系统仍然能给出说得通的反馈。传统的涌现分类繁多,从熟知的《塞尔达》到roguelike游戏,均有涌现的思路在。可如果想让人眼前一亮,那么像生命游
@vinx
4 赞
【开发日志4】餐厅怎么入海了!
大家好!这里是《你的餐厅建设中!》
这几天美术上在继续补足缺失,细化草稿,程序上也在加场景光源,整合素材。
也是快结束了呀!这段时间过得很充实!游戏开发依旧非常有意思!
最后,项目依旧(依旧)稳步推进中!问题的话,感觉现版本ui不太好看之后打算重新做一版。游戏目前已经上传尝试过审啦,过几天补补各种缺失就大功告成!字好少啊hh不知道说啥了,千言万语尽在不言中(什么)
感谢支持和观看!游戏上线
@ccc
1 赞
开发者日志 #4
#聚光灯gamejam开发者日志
咔咔!这是开发者日志的第四篇。
今是3周里的3周,游戏提交最后的3天,介绍一下近期情况
(什么,咱们的游戏再过3天就要张脸见人了?
队伍方面
首先是团队里的高司令(本人)这一块,最近遇到的小事😈,电脑碎了个角,键盘角被磕了,鞋子里长了个刺,手机离家出走,赶高铁迟了1分钟,小黄车头盔锁不住加了个蛋
然后再说下咱们老大 : [略]
其次是另外一位老大 : [略
@witches 42
1 赞
《来点史莱姆吧?》| 开发者日志04
今天已经10月15日了,虽然还有一些功能还没完善,但是还是先介绍一下我们这两天新增的内容吧
机关更加完善了,相应的机关也添加了材质,下面先介绍一下主要的机关
拉杆,主要的触发机关,可以输出信号启动其他机关
压力板,受到一定压力触发机关,可以输出信号启动其他机关
弹簧板,有物体在上方时短暂下沉后将物体垂直弹飞,可用于搬运物品或者越过障碍
天平,平衡时输出信号启动其他机关
移动平台,被触发时会带着上方
@猫猫
1 赞
1 回复
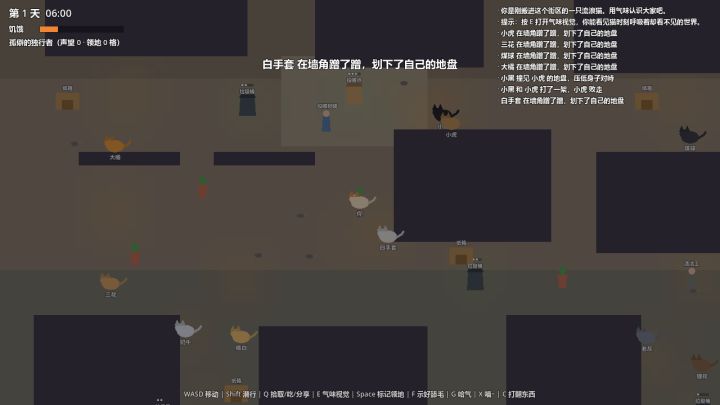
《气味之城》开发日志#1|为什么"涌现"和猫是天作之合
大家好,我是一个人报名了 2026 聚光灯 21 天游戏创作挑战 的独立开发者。今年主题公布那一刻我就笑出了声——涌现。因为我已经想做这个游戏很久了:
《气味之城》:你不是猫神,你只是一只猫。
先说一个所有养猫人都懂的事实:你永远无法"教会"一只猫任何它自己不想学会的事。但你家猫可能自己学会了——听见冰箱开门就瞬移到厨房;你心情不好时过来踩奶;凌晨三点准时在你身上练马拉松。没人教过它,这些行为是它
@体验人生
3 赞
2 回复
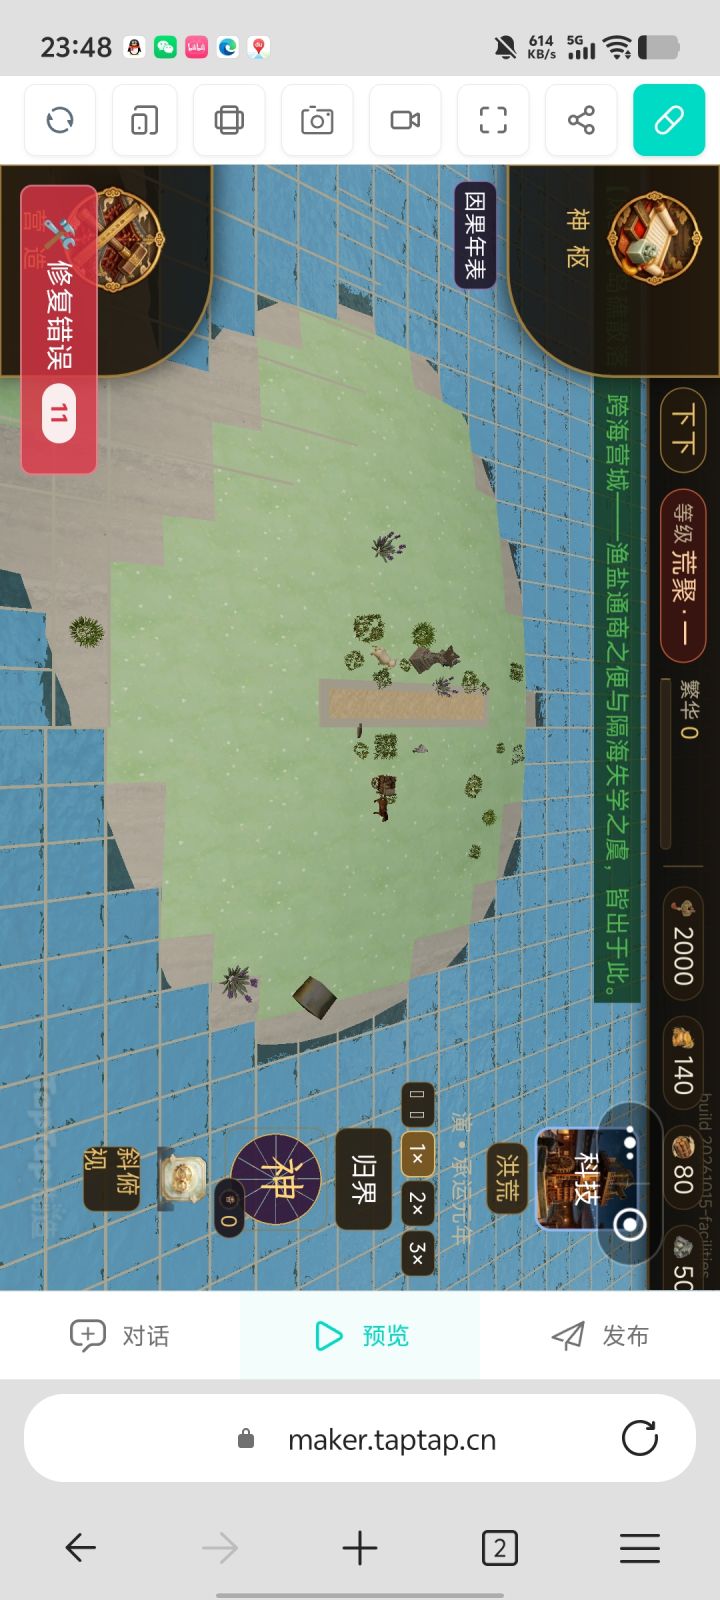
文明涌现开发者日志02
【开发者日志】给天灾装上"预兆",给文明换上"时代的面孔"
一、本期进展
1. 前朝遗迹实体化了。王朝覆灭后,旧时代的残垣不再只是编年史里的一行字——它会真的立在城里。凭吊遗迹积满五次,文明会沉淀出新传统「怀古」(信仰加成 +10%):废墟自己长成了文化。神迹与奇观也加上了专属演出,降下神罚时你终于能"看见"神在动手。
2. 时代有了自己的面孔。集中补了 40 枚时代徽记:工业时代的厂房、电线、港
@潇宛
该给游戏取什么名字呢?;开发者日志:03
今日手记
试玩时抓到过一个 bug:"怪被控得一步都动不了"。听着像手感问题,我们让 AI 去翻数据,挖到一个写错位置的冷却计时器:每帧被多扣 7 次——4 秒的冷却实际只剩 0.57 秒。修完手感立刻对了。所以我们立了两条规矩才能做不烧心:数值和逻辑分家、每局留一份战斗日志。手感问题的背后,往往是逻辑和数值出了问题。
最基础的元素地形摆放和元素的挂件仅仅这两个规则,让我们在测试的时候都牢牢的感到
@好的好的
开发者日志04
#聚光灯gamejam开发者日志
笔 你自己画画吧!图是在想棋子的层数样式!
今天九点下的班
坏消息没什么进度
好消息周末了,可以火力全开了!
加油加油
@User600330725
1 赞
【聚光灯开发日志06】
#聚光灯gamejam开发者日志 #坠星寻踪
今天修复了bug,并修改了剧情不合理的部分,重新上传了实机视频,希望能审核通过吧!明天再继续多测测,看看剧情需不需要再增加些什么,或者画面里的元素、天气等再优化下。明天睡醒再搞,大家如果有什么建议,欢迎反馈给我,先睡觉了😴
@有梗的修行者