
下载 App
GIF
《瓦楞速运》|开发者日志1想法繁杂?思考混乱?涌现!就在此刻!
修改于5 小时前1 浏览综合
大家好!我们是可燃工作室!
我们是一个由 2 名程序加 3 名美术组成的“全员策划”小团队。这也是我们第二次参加 TapTap 聚光灯 21 天游戏创作挑战啦!
命题公布那天,我们的微信群炸开了花。大家各种奇思妙想全部喷涌出来:有人想做真实物理流体喷泉的自然涌现,有人提议模拟高中食堂下课抢饭的人群涌现,还有美术同学特别想做卡牌驱动的微缩城镇经营……
眼看着想法多到快要打架了,我们采用了最民主的“填志#愿加权排序”投票法。结果在计票的最后关头,“和过去的自己一起制造混乱”以微弱的优势绝杀了“卡牌+城镇”,拿下了第一名。
当时大家坐在麦克风前聊到“涌现”,系统科学里那句经典的定义特别打动我们:简单的局部规则被反复执行,最终长出了没有任何人单独设计过的、复杂的全局宏观结果。
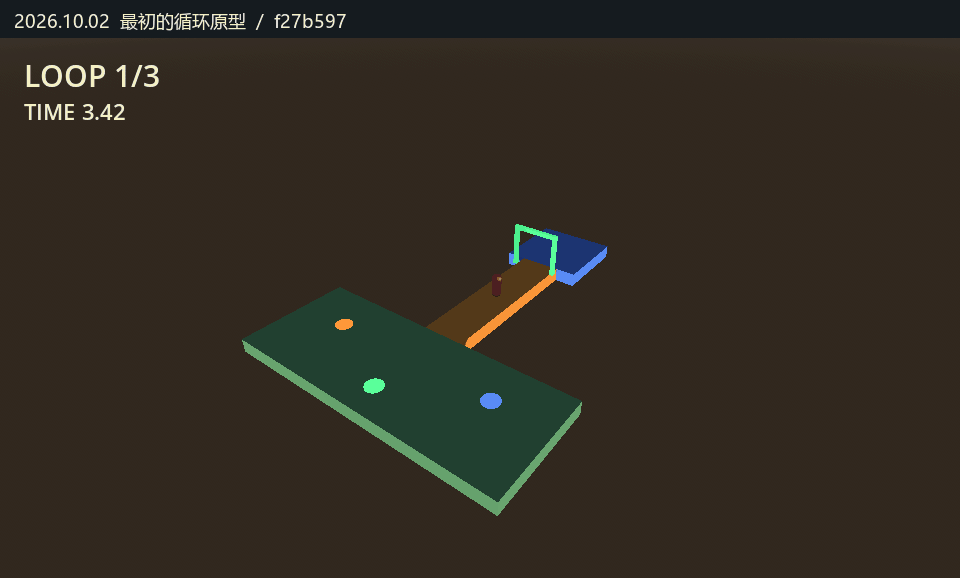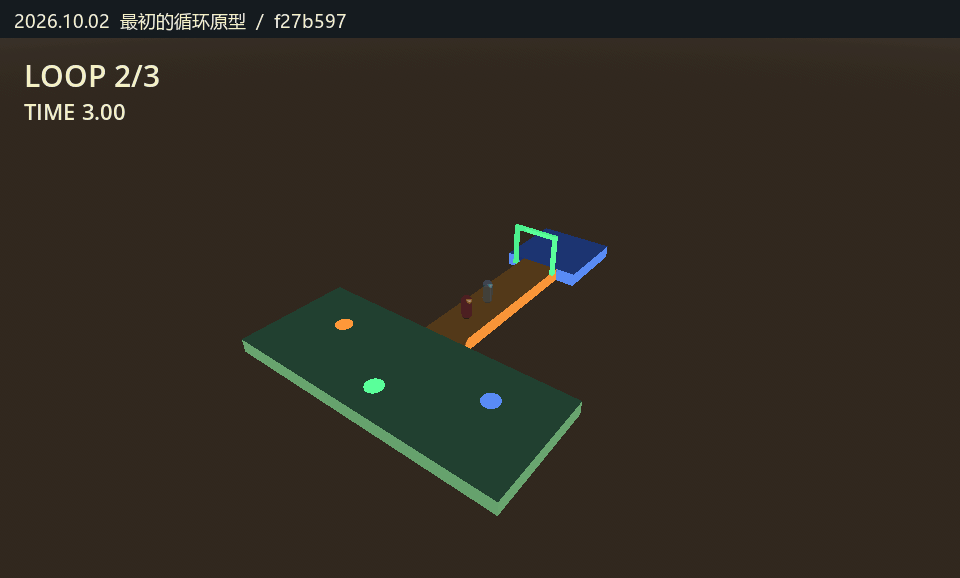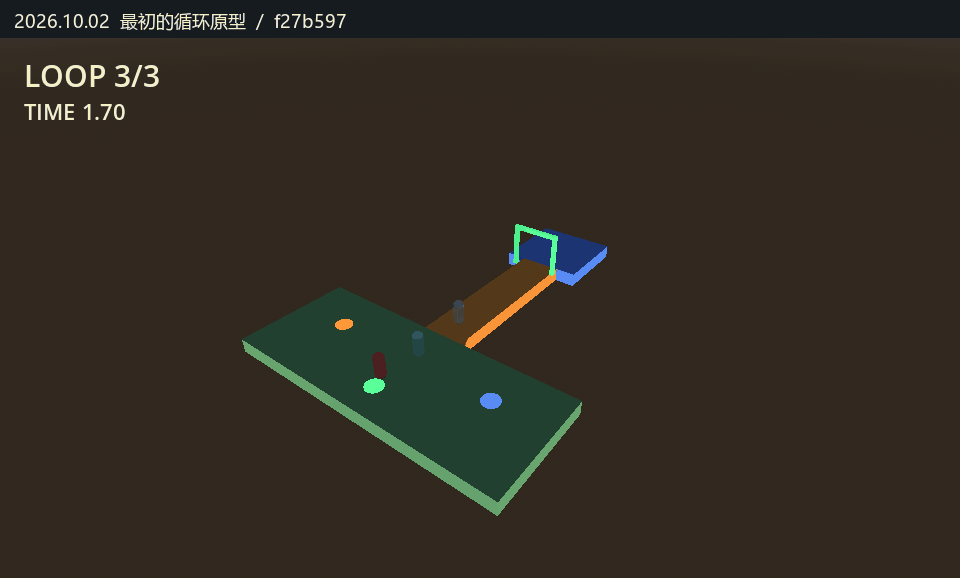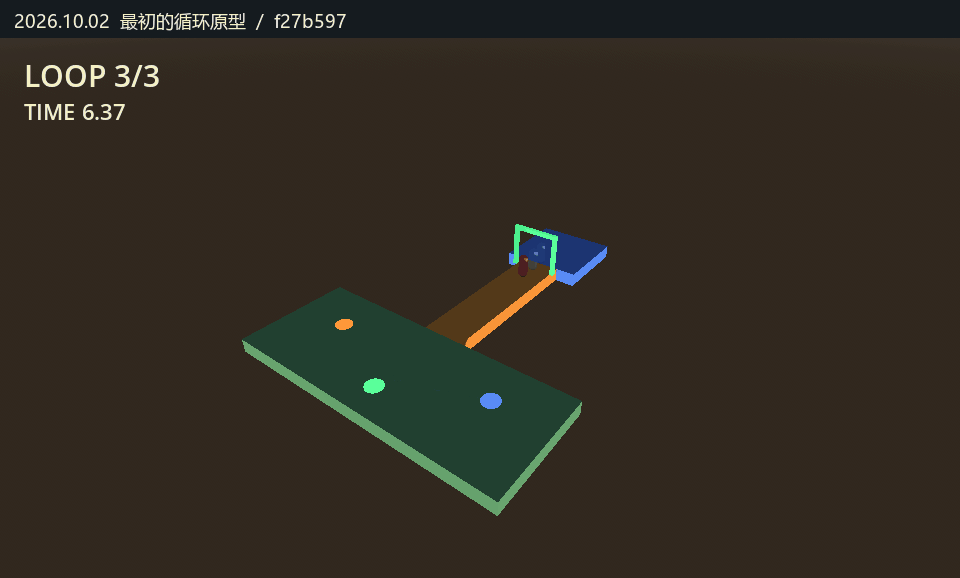
最初原型
我们当时的直觉其实非常朴素:如果玩家在一个 3D 空间里控制一个角色,把他的操作完整录制下来;在随后的回合里,让一个“物理影子”把上一轮的操作忠实地重演一遍;然后玩家操控新角色,踩在过去的自己头上、推着过去的自己前进、借着过去的自己压住机关……这种“单人协作”,不就是一种在时间维度上的涌现吗?
10 月 2 日那天,第一版最小可行性原型在 Godot 引擎里跑通了。
在当时这个最初的 Demo 里,核心逻辑其实很单纯:
在当时这个最初的 Demo 里,核心逻辑其实很单纯:
- 每一轮倒计时 30 秒,玩家控制角色走向机关;
- 按 E 可以提前结束本轮;
- 下一轮开始时,场景里会生成上一轮的“影子”,严格按照当时的时间轴重新走一遍;
- 场景里放置了经典的压力板、移动平台、传送带和跳跃台。
当时在视频会议里,我们看着屏幕上两个笨拙的方块模型互相踩头、把对方挤下平台,大家满心欢喜,以为最核心的骨架已经彻底搞定了,接下来无非就是疯狂堆叠好玩的机关而已。
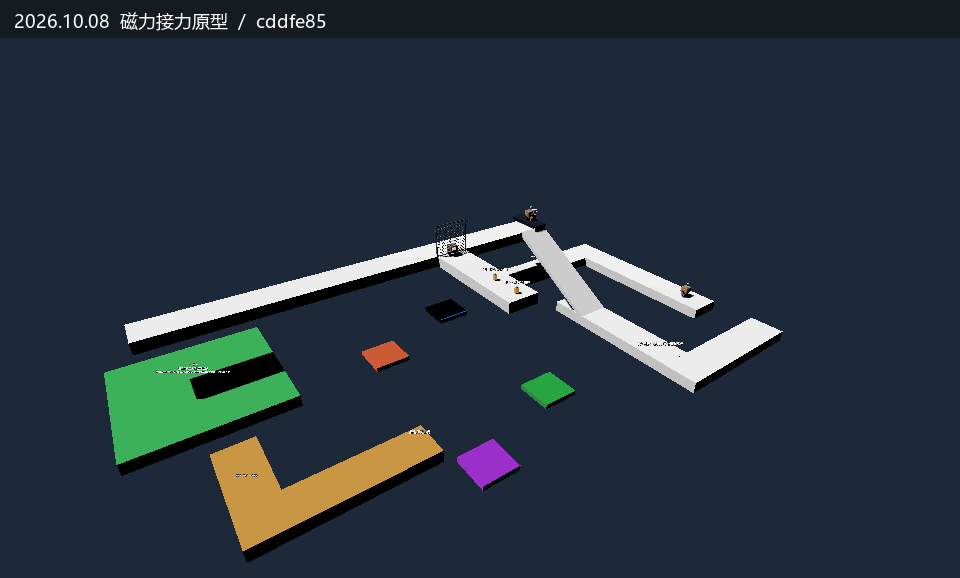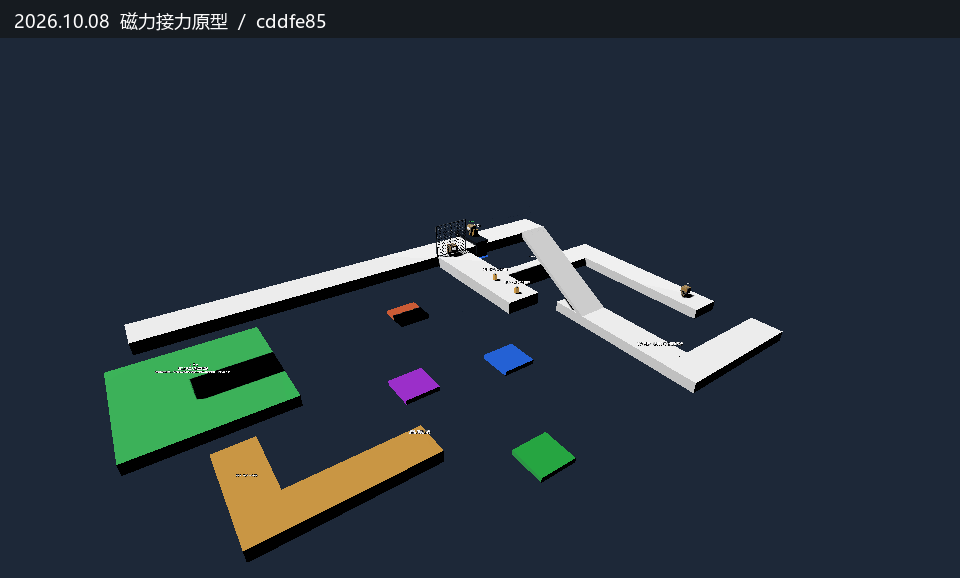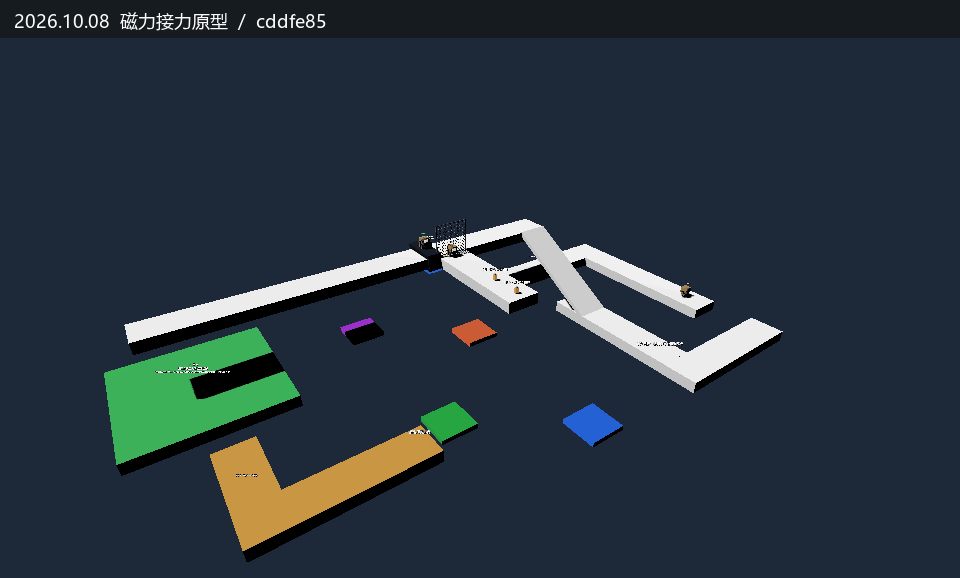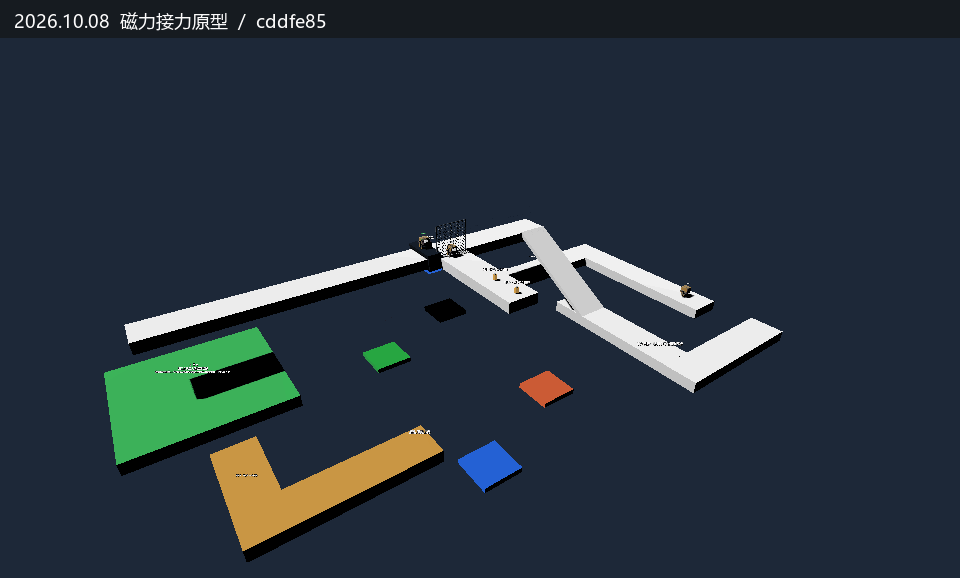
磁力接力原型
然而,现实很快给了我们第一记响亮的耳光。
试玩的结果,可以说是把我们团队所有的自满和虚荣心击得粉碎。那份真实的数据里,《与影竞速》拿到了 5 分满分,玩家说“抢在过去的自己前面拿到收集物感觉特别爽”;然而,真正承载着我们核心协作心血的《唤醒同伴》(教学关)和《磁力接力》,评分惨遭滑铁卢,直接跌落到了 3 分甚至 2 分!
玩家留下的一句句原始反馈,像冰水一样浇在我们头上:
评分:2 / 5 —— “等待时间长,机器人之间的交互感弱。重开因为又需要进行等待,导致重开的惩罚太重了。”
评分:2 / 5 —— “解法单一,感觉必须跟关卡策划对上电波才能过。”
评分:3 / 5 —— “有些挫败感,因为看到上一轮自己的操作非常无厘头。到了关卡后面,需要等待前面机器人前来协作的时间过长。”
评分:4 / 5 —— “回退机制容易产生混乱,不知道如何切换到想要控制的角色……角色优先看到右边的机器人,下意识想先激活它,但其实过不了,必须先去激活左边后面的。”
评分:2 / 5 —— “解法单一,感觉必须跟关卡策划对上电波才能过。”
评分:3 / 5 —— “有些挫败感,因为看到上一轮自己的操作非常无厘头。到了关卡后面,需要等待前面机器人前来协作的时间过长。”
评分:4 / 5 —— “回退机制容易产生混乱,不知道如何切换到想要控制的角色……角色优先看到右边的机器人,下意识想先激活它,但其实过不了,必须先去激活左边后面的。”
那天晚上大家围坐在屏幕前,一句句读着玩家的原话,后背直冒冷汗。为什么原本设想中行云流水的“时空接力”,在实际游玩中变成了折磨人的“罚站模拟器”?
原因就出在我们最初奉为圭臬的“全员绝对时间同步循环”上:在 30 秒的固定循环轴里,所有的实体都强行共用同一个绝对时钟(0.0s ~ 30.0s)。
假设关卡里有两扇门,机器人 A 需要跑 20 秒去踩下远处的踏板打开第一扇门;
那么等待穿过这扇门的机器人 B,在它的这一轮 30 秒录制里,前 20 秒只能老老实实地站在紧闭的门前发呆、罚站!
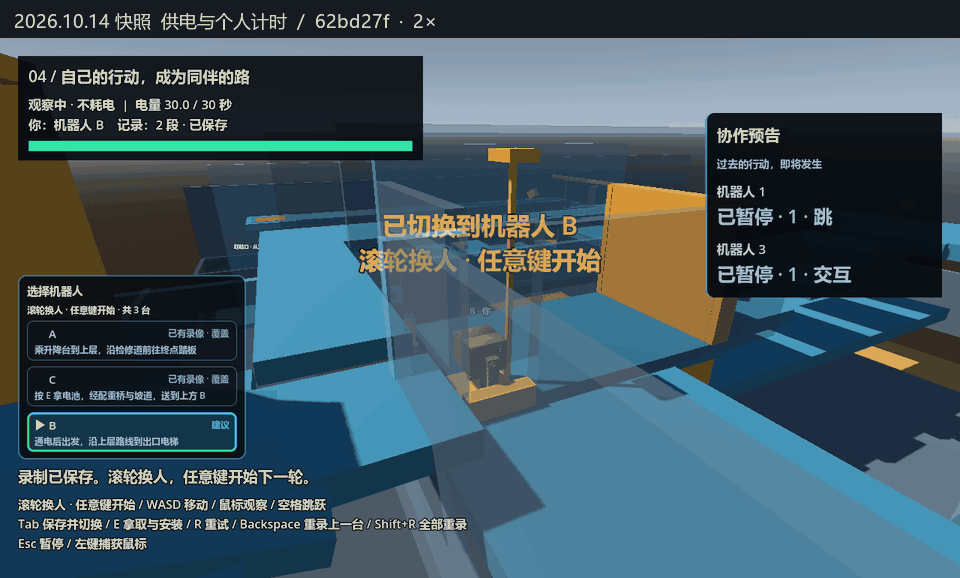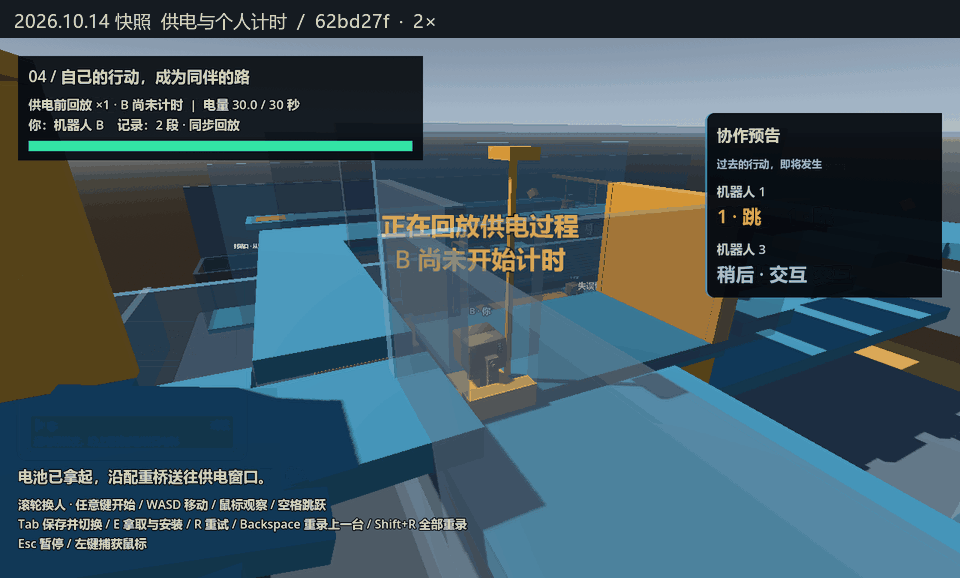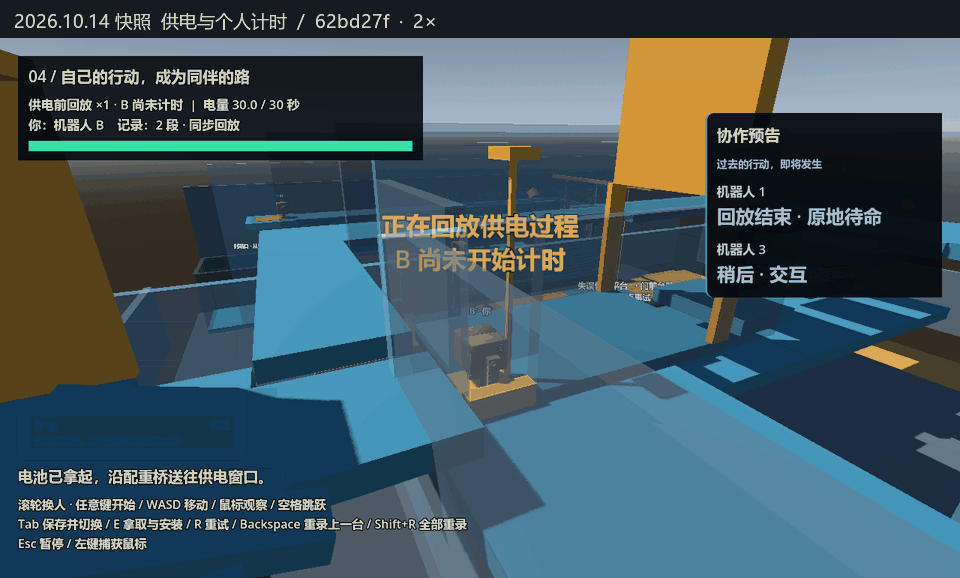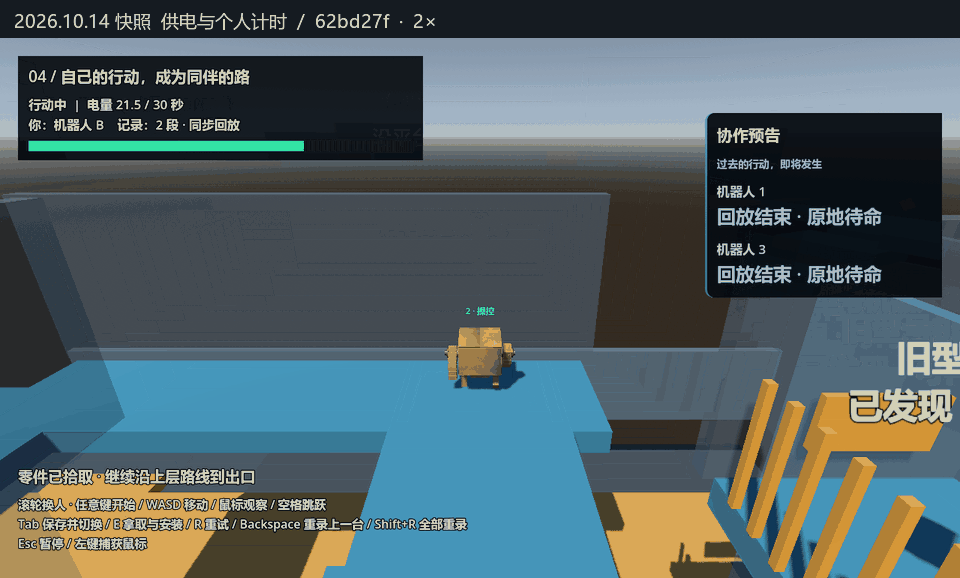
等待中的机器人
更可怕的是教学第 4 间:机器人 B 开局是断电停机的,必须由机器人 C 运送一块电池跨越沟壑插进它的后背。在真实的录像数据中,机器人 C 跑到 B 身边插上电池已经到了第 26.8 秒!
这意味着,操控机器人 B 的玩家,在第 4 间里必须眼睁睁在屏幕前枯坐等待整整 26.8 秒,才能迎来属于自己的最后 3.2 秒行动时间!
期间如果玩家稍微手抖失误按了 R 键重试——恭喜你,重新从第 0 秒开始再枯坐 26.8 秒。
试想一下:你花了大量时间背板、等待,好不容易挪动了一步,结果因为时序差了半秒导致卡关,你不得不推倒重来,再次承受漫长的无聊等待。玩家根本不会觉得这是在“涌现”,只会觉得自己像个被按头排练广播体操的木偶,必须分毫不差地“跟策划对电波”。
回想起来,我依然觉得那是整个项目最关键的顿悟时刻:传统的同步时间循环,天然与复杂的长流程物理协作相克。 如果不打破这个循环枷锁,《瓦楞速运》就永远只是一款让人烦躁的半成品。
那三天我们几个人几乎连轴转,做了一次可以说是脱胎换骨式的机制与架构手术。我们做出了一个在当时看似极冒险的决定:彻底抛弃“所有人同时起步”的教条,转向“异步时间线与事件推进接力”。
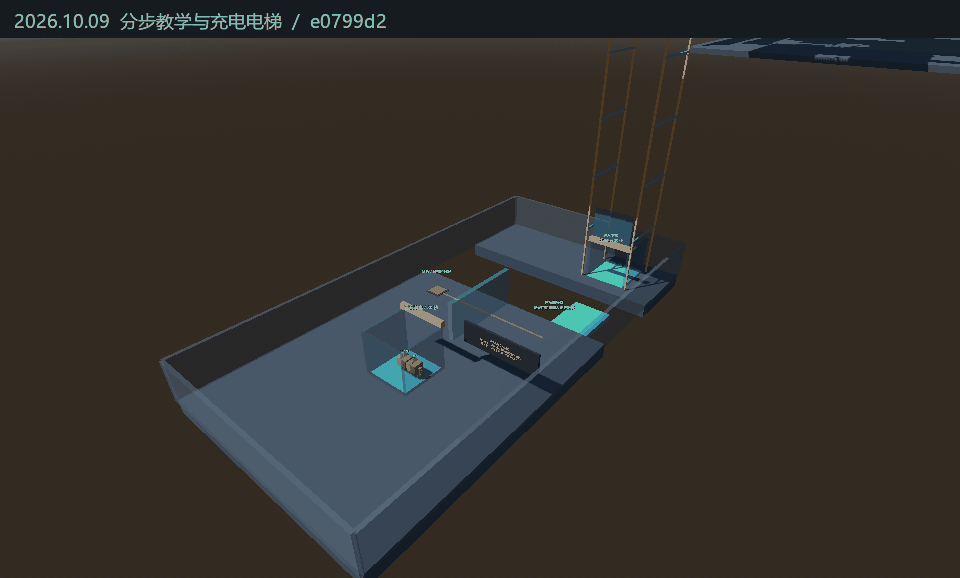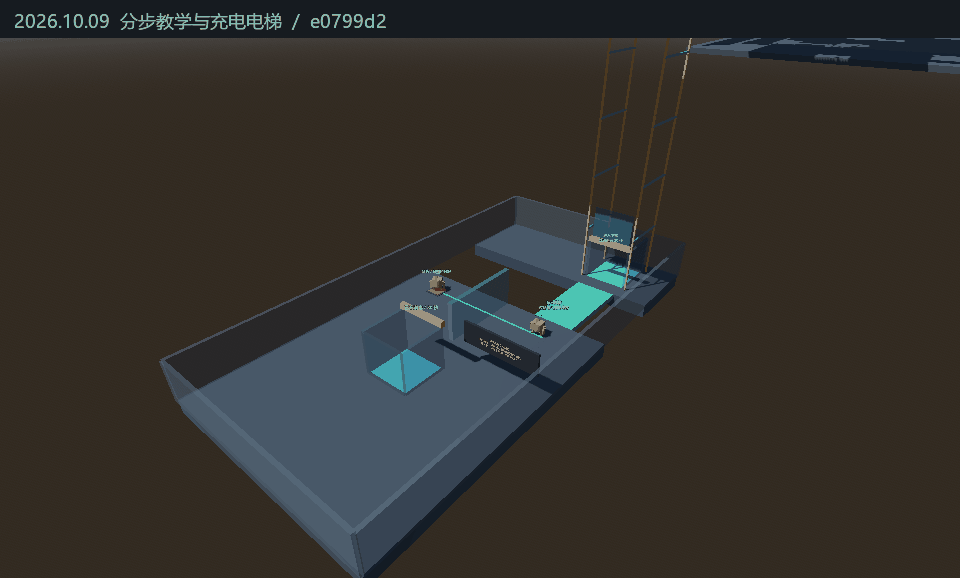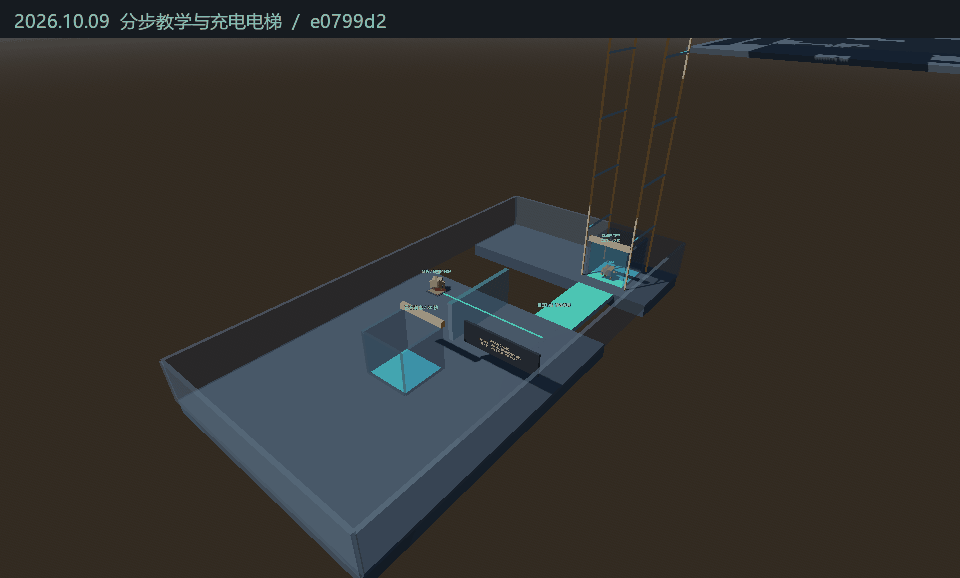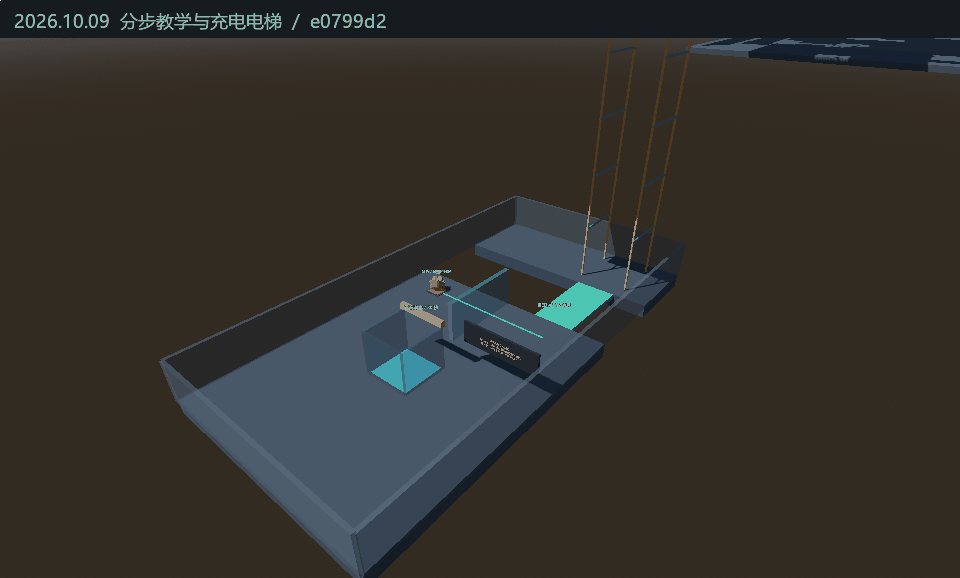
分布教学场景
为了消除“不知道按什么顺序激活”的困惑,我们废除了强制的单向线性顺序:
- 关卡默认处于静止的观察阶段,不消耗任何电量;
- 界面常驻机器人选择条,玩家滚动鼠标滚轮,镜头便平滑滑向对应的机器人;
- 场景按任意键即可开始操控当前高亮的机器人,空格键启动时加了首帧锁跳保护(避免刚开始就误跳);
- 按 Tab 随时保存录像,按 Backspace 随时撤回上一台重新录制,按 R 快速重开当前尝试。探索的主动权完全回到了玩家手里。
同时我们把臃肿庞大的长关卡,拆解成若干个尺寸合理、目标清晰的模块化独立房间(Rooms)。连接各个房间的桥梁,就是充电电梯(Charging Elevator):
- 机器人完成当前房间的谜题(例如踩中终点踏板放落吊桥)后,走入电梯轿厢;
- 轿厢闭门、垂直升降,同时为机器人的电池迅速恢复满额电量;
- 到站后,时间线向后推进至下一阶段。该机器人作为下一房间的始发单元继续探索,而上一房间的所有机关与回放则被封装为不可更改的历史既定事实。
截止目前,《瓦楞速运》的核心玩法与背景故事都已经明确!
新手关卡也已经完成了的搭建,已经可以体验到一些单人协作的一些基础操作。基础的游戏框架也已经搭建完成,后续将以关卡为单位对内容进行填充,优先完成其他关卡的白模搭建。并且会加入更多独特的机关,进一步丰富玩家单人协作的体验。
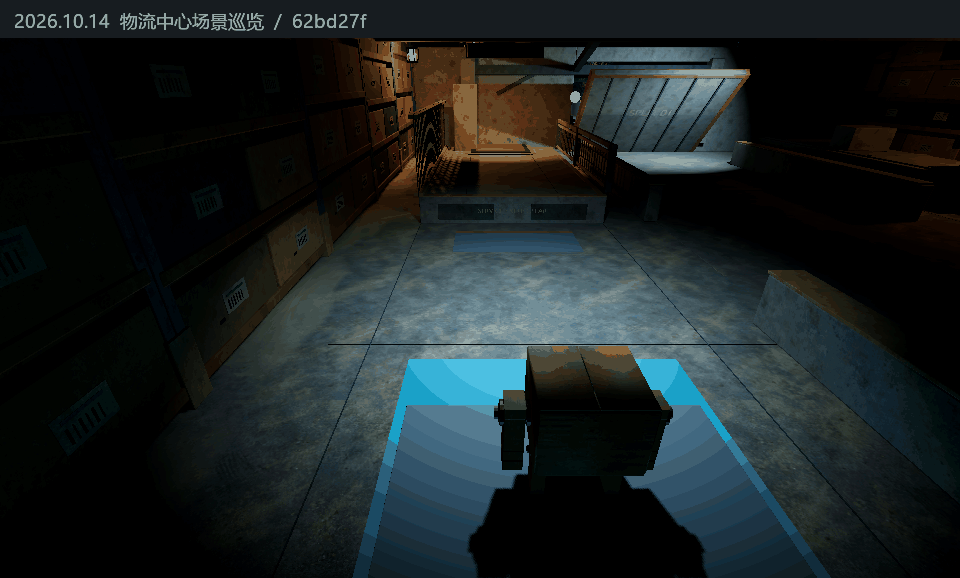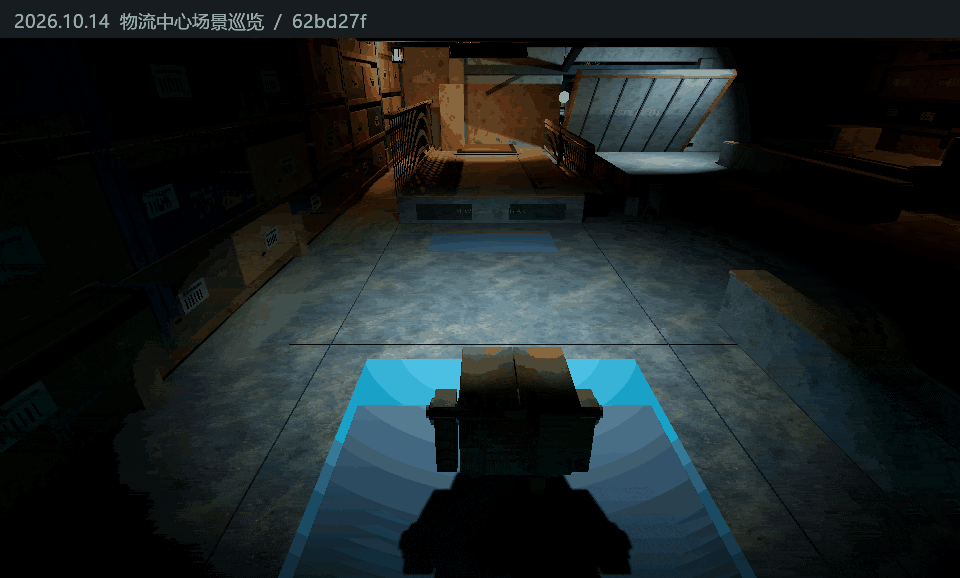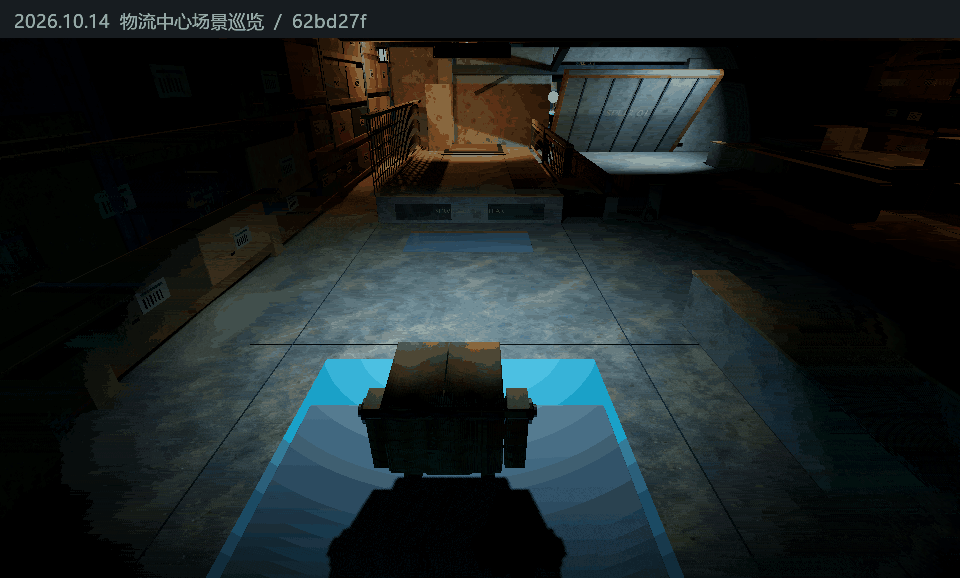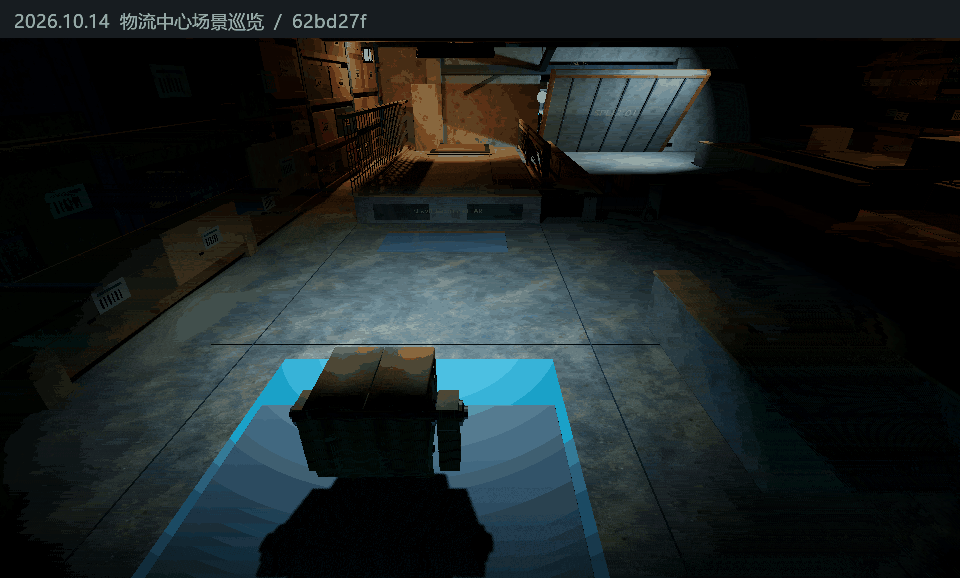
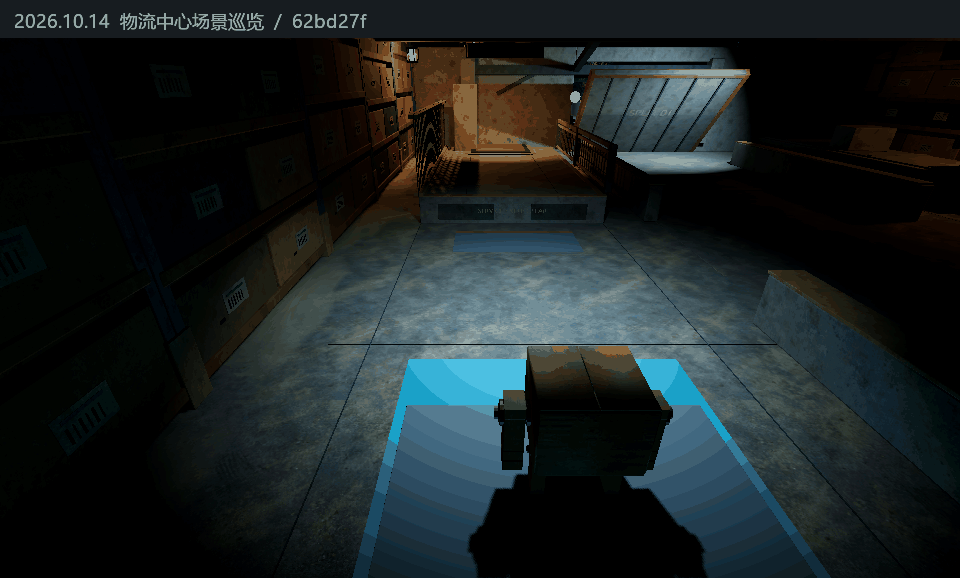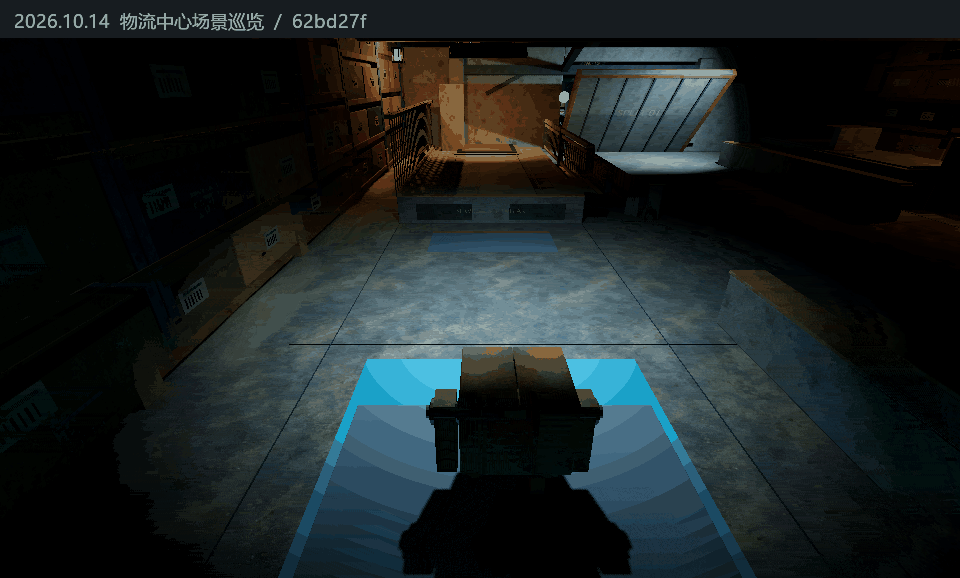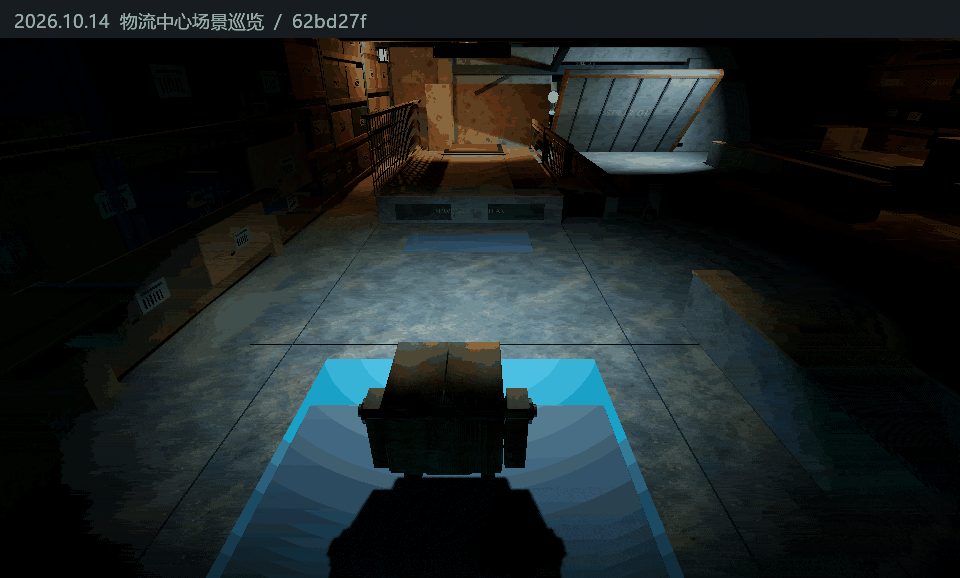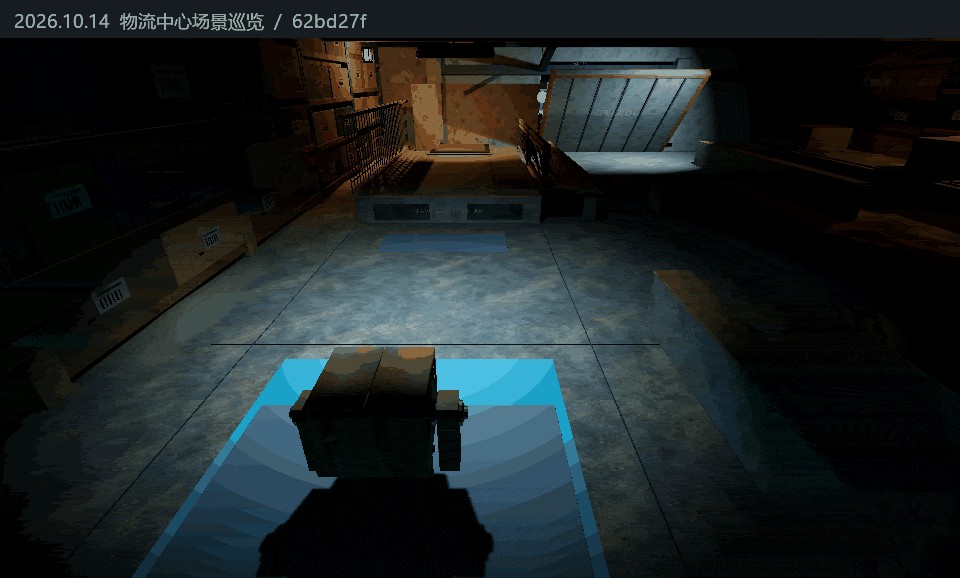
场景预览
再次感谢大家看到这里!如果你对这群虽然笨拙但非常努力的纸箱机器人感兴趣,欢迎持续关注《瓦楞速运》!后续我们还会邀请不同的组员来分享他们被物理 Bug 和机关设计“折磨”的受苦经历以及一些开发过程中的体验!

00:39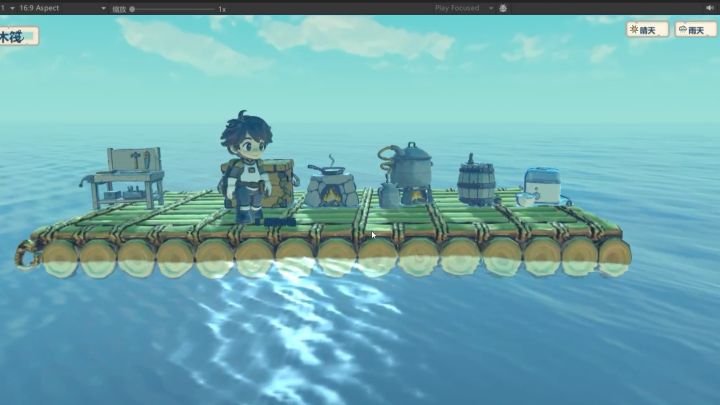
【开发日志3】主场景与玩法无缝化衔接
大家好我是鸭。这里是墨江里的一群鸭,嘎嘎嘎~
今天主要时间用来搭建主场景了,感觉有点浪费时间啊……理论上来说要进入到搜打撤玩法的unity场景搭建了。
不想打字了,大家看看画面表现效果吧~
#TapTap聚光灯独立游戏
@墨江鸭鸭
9 赞
1 回复
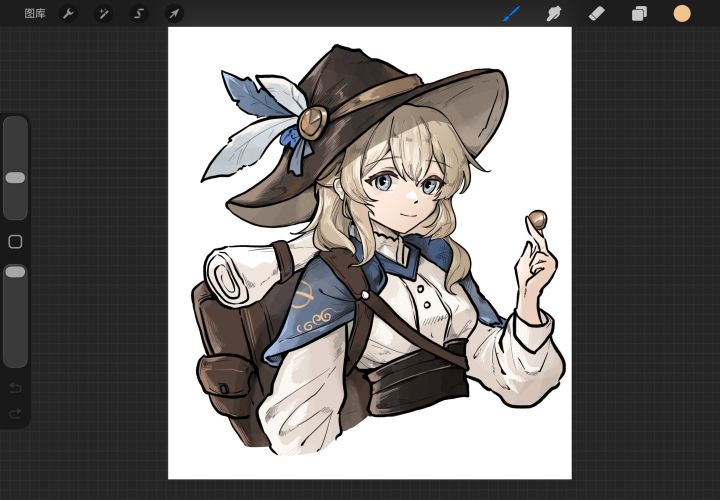
【开发者日志#5】gj小队也可以是少女乐队
大家好,我是三叠纪石室天团工作室(这个名字是我现起的)的主美兼TA兼主策兼运营!
周三画了一天ui……我的腰现在好痛👻
这两天压力全部给到画ui的我,做特效的我,还有画立绘的我🥰🥰🥰程序老师把合成功能,rpg系统,甚至npc好感度系统都给我做好了(你们几个不用上学写作业的吗喂!怎么动作这么快啊)剩下美术在一堆作业中凌乱……
周一上机上到晚上十点,然后紧急打了个语音拉了一遍整个游戏流程。(关于我们编
@issacsb
2 赞
1 回复
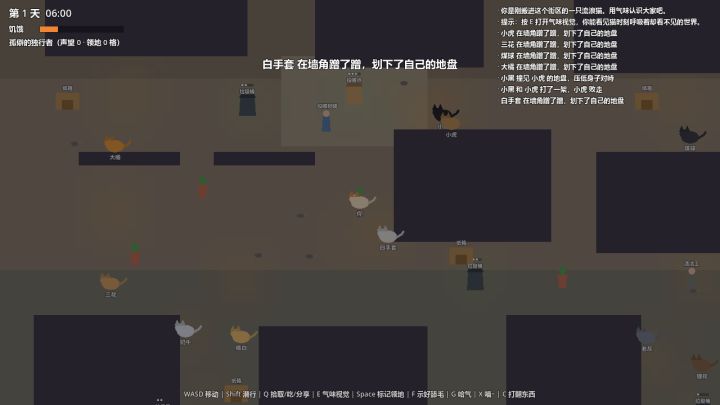
《气味之城》开发日志#1|为什么"涌现"和猫是天作之合
大家好,我是一个人报名了 2026 聚光灯 21 天游戏创作挑战 的独立开发者。今年主题公布那一刻我就笑出了声——涌现。因为我已经想做这个游戏很久了:
《气味之城》:你不是猫神,你只是一只猫。
先说一个所有养猫人都懂的事实:你永远无法"教会"一只猫任何它自己不想学会的事。但你家猫可能自己学会了——听见冰箱开门就瞬移到厨房;你心情不好时过来踩奶;凌晨三点准时在你身上练马拉松。没人教过它,这些行为是它
@体验人生
3 赞
2 回复
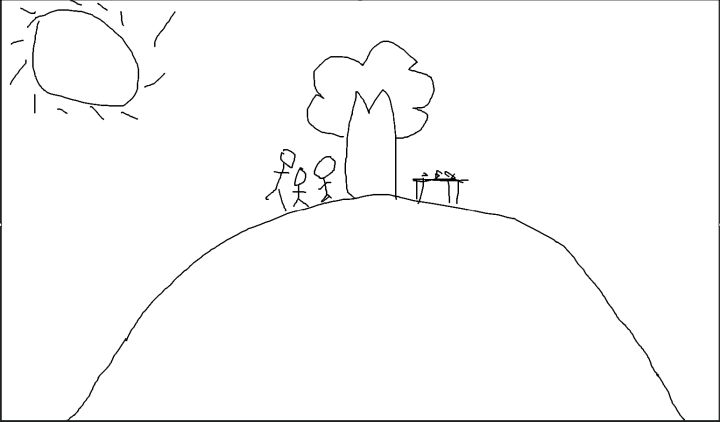
蜡忆余彩:开发日志【01】一张“灵魂涂鸦”是怎么被美术救活的?
最开始,我们只是想做一张“小孩子画的画”。结果我给美术发过去的第一版,大概长这样【p1】
【p1】
嗯。太阳,大树,三个火柴人,还有一张不知道为什么像烧烤架一样的桌子。
从绘画水平上来说,确实非常符合“儿童画”这个要求哈哈哈哈哈哈。
但这张看起来非常随便的草图,其实后来变成了我们整个游戏里最重要的一件道具。
这张看起来最简单的画,后来反而成了我们整个游戏里最不能随便画的一张图。
因为它不只是场
@1wuyue
30 赞
16 回复
00:10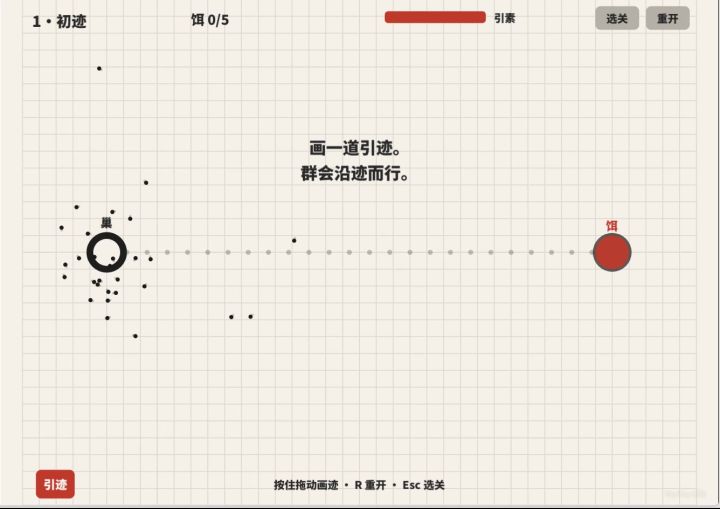
群迹·上取其下,下取其上
#聚光灯gamejam开发者日志
向大家汇报一下今日进度,目前在和蚁群的默认移动算法进行斗智斗勇。或许是我的AI对蚂蚁有别样的理解,其实最初写出的方案更接近于围绕着恒星公转的行星。
哦我还以为文章里可以插入多支视频视频,想要展示一些其它的运动方式,可惜了。那么就简单在上方传一个比较典型的,有点类似于蟑螂的运行方式。
目前仍在解决蚁群的随机运动,和玩家可操纵性之间的平衡问题。以及如各位所见,目前的
@孤叶 带寒
3 赞
1 回复
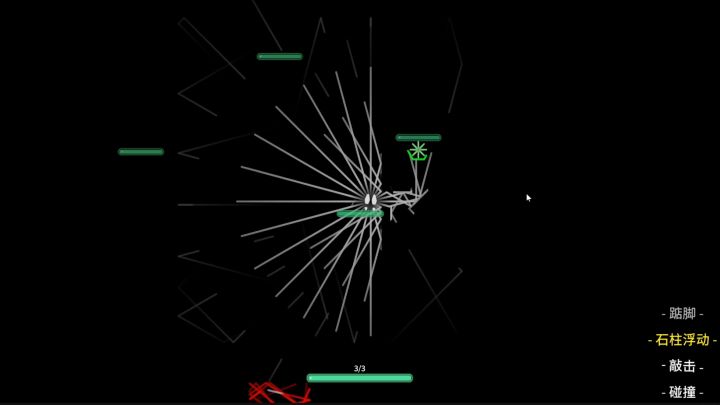
【开发日志 #03】:序章 Demo 跑通,全黑环境里的声音玩法
开发日志:序章 Demo 跑通,全黑环境里的声音玩法是怎样落地的
大家好。最近我们终于把序章 Demo 的实机流程完整跑通了。这次跟大家聊聊我们是怎么在一个全黑的画面里,把移动、逃生、声波反射和解谜一步步教给玩家的。
一、用脚步唤醒世界
进入游戏后,画面是一片漆黑的。玩家迈出第一步,脚下就会泛起微弱的短声波,只能隐约照亮身前两三个身位的距离。
走廊前段有一朵闭合的花苞,当玩家靠近走动时,脚步声就会
@幻洛神梦之恋
2 赞
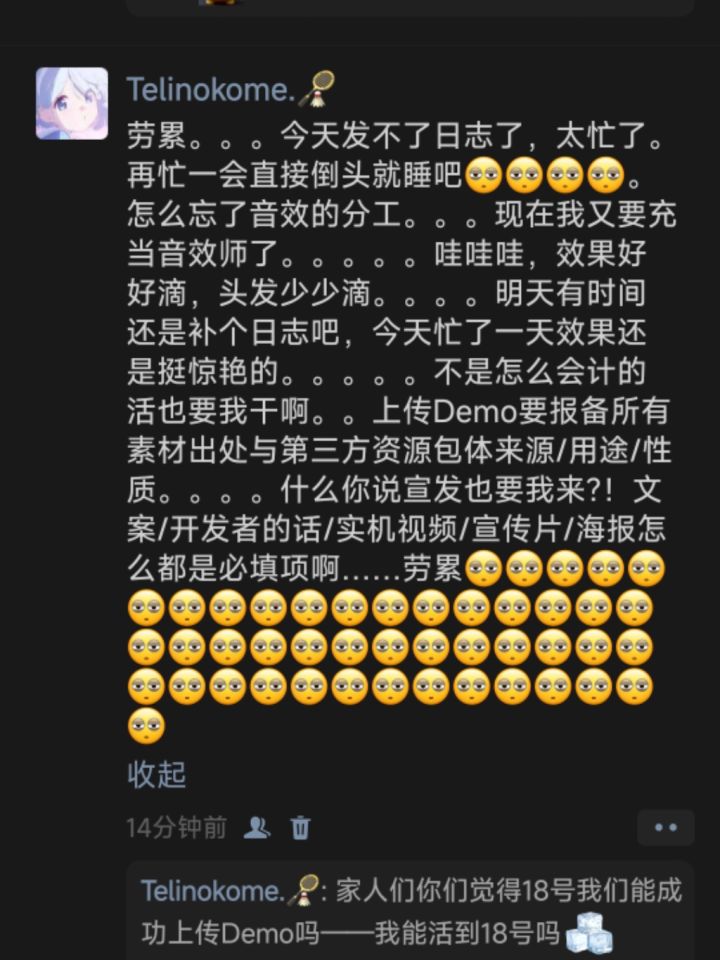
灌水:劳累啊,晚睡的后果
今天不聊开发了,轻松一下吧(一点都不)。
如图所示,今天真是忙飞了,所有工作史无前例地吻了上来。一谈到发布活就多了起来。
想着忙到3点了,刷刷手机写篇日志就睡吧,一打开论坛刷了一会被吓哭了。
天下英雄如过江之鲫啊[表情_晕了][表情_晕了][表情_晕了][表情_晕了]
一种无力感油然而生。
但没有办法,我们6.5个小白一路走来都到这一步了,咬咬牙也要继续走下去吧。
看着这一篇一篇教程,一次一次会议
@Telinokome
1 赞
《无人过错》开发日志(四):车走得快,就算路口通畅了吗?
上一篇主要在补体验:让道路落到地面上,把车辆遮挡和操作界面修稳,再给观察留一点声音。
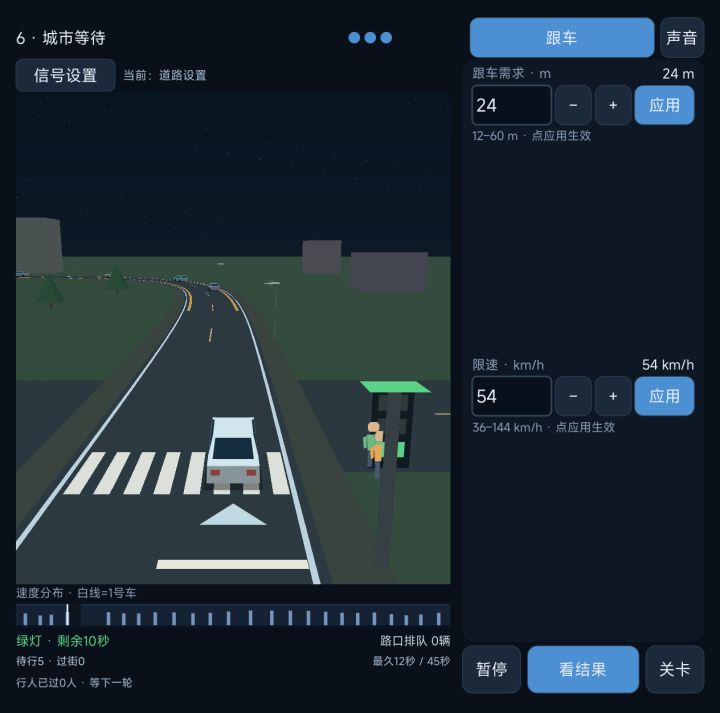
最近,我终于往之前提到的城市道路方向迈了一步,新增了第六关「城市等待」。但做完红绿灯以后,又遇到了一个比“功能有没有做出来”更重要的问题:
如果玩家只需要把绿灯拉长、红灯缩短,就能让车队跑得更顺,那这个路口到底在考验什么?
这次的调整,就是从这个问题开始的。
从一条路,走到一个路口
第六关增加了城市街区、十字路口
@千晖
1 赞
00:29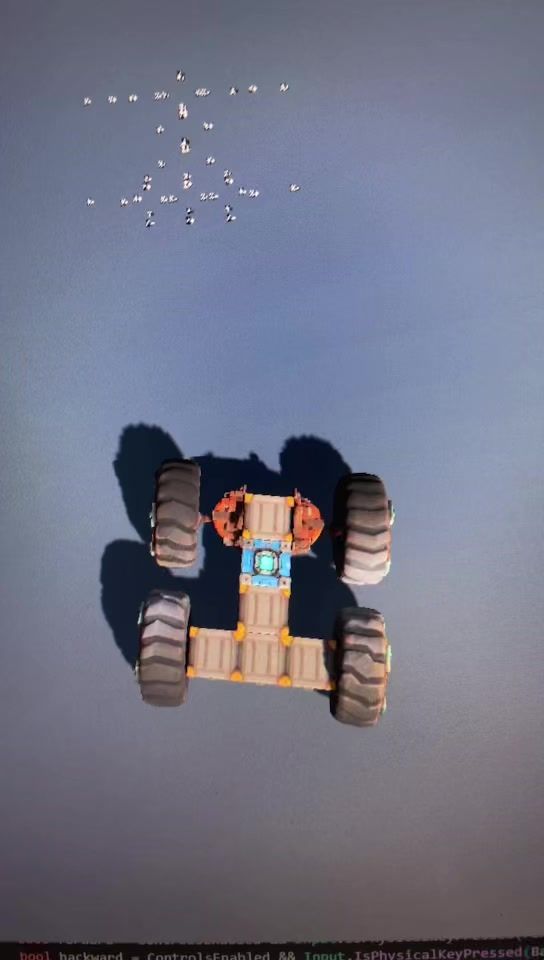
开发者日志03
目前项目的基础核心代码已经基本完成,整体的玩法框架也逐渐搭起来了。
原本按照计划,下一步应该是继续完善废品之间的物理交互,让各种零件能够通过碰撞、连接、推动、堆叠等方式自然地产生效果。
但实际开始做之后,才发现这一部分比预想中困难得多。
物理引擎本身并不是不能用,而是当多个零件同时参与交互之后,问题会迅速变得非常不可控,完全达不到预期。
继续沿着这个方向硬调当然不是不行,但很明显,这已经不是几天时
@清澈长尾鲨
1 赞
《饭异常》开发日志#1 | 脑暴及开发方向确定
10月1日,我们获得了聚光灯2026的主题“涌现”,1个小时后,我们开启了激烈地脑暴。
总结出以下几个方向:
1、Type help×瀑布流噪音
需要比较贴近生活一点的,某抖音主播不信灵异,头铁挑战了“午夜零点在某地使用电子香app上香”后猝死,调查其死因,从海量的互联网信息中还原故事。文字解谜类型。
玩法为玩家需要主动删除无效的瀑布流情报,留下有用的信息,完成推理
2、增量(tower wi
@呱斯塔
3 赞