
下载 App
开发日志00-高估了自己的能力,推翻两版后终于找到方向了
修改于10/2089 浏览综合
大家好,我是致五分钟后投下的骰子,在制作游戏方面是纯粹的新人,整个队伍里也只有我和 GPT 大人,能做完就是胜利。本条日志主要是记录下已经放弃了的版本,算是回顾和整理自己的失败尝试吧。
1.涌现
“涌现”这个主题说实在,真有够困难。虽然涌现玩法已经在业界被研究多年,国内同样在旷野之息后诞生过几次较大范围的讨论,但实际真的做到公认的涌现玩法的更可以说寥寥无几。而原因正出在涌现本身,可以说涌现在定义上就注定了其设计上的难度。
涌现听起来十分美好——开发者只要设计简单的规则,通过其相互作用,就能让玩家享受到远超预期的复杂玩法、行为、甚至故事。
但实际上情况显然比听起来复杂多了。
首先,玩法本身简单但设计上并不简单。满足涌现玩法既需要简单明了,又需要足够可靠,同时也需要又足够的深度。能达到这点的设计本身便是少见的优秀的设计,而一个好的涌现设计却同时需要多个这样的机制。
其次,玩法如何相互作用?一个好的涌现显然需要尽量能多个系统相互耦合,而一旦中间情况多起来,可能发生的事件与情景就会以指数级增长。
最后,怎样才能让玩家享受?如果你涌现后的结果过于浅显直白,无法让玩家感到有趣,而如果结果是失控的、混乱的,又无法让玩家理解。这两种情况在定义中确实同样是涌现,但是却无法让玩家感到趣味,可以说最终结果是彻底的失败游戏。
2.开工,然后失败
有些聊远了,但总而言之,涌现实在是一个足够高难的题目,很期待大佬能提交出来一份怎样的答案。但对我个人来说,我只能稍微绕开涌现式游戏本身,找一些符合涌现定义,却没有那么复杂的玩法。
我在开赛的第二天定下来了我本次要做的主题——生物。
生命本身便是一个惊人的涌现系统,每个器官甚至每个细胞只执行简单的功能,最终却能汇总成足够复杂的生物。
当然不是模拟整个生命,我的想法是模拟生物的移动,生物为了生存获得食物,进化出来了不同的移动方式,移动、跳跃、飞行……那玩家设计不同器官的不同移动方式就能实现不同的涌现。
10月2号当晚第一版就完成了,基本功能都达成了。玩家需要合理的选择和安排器官位置,不同器官耗能不同,玩家既要克服一定的障碍,又要尽量减少能量消耗了来达成目标。
比如说这关要获得高处的点心,你既可以安装翅膀飞过去拿:
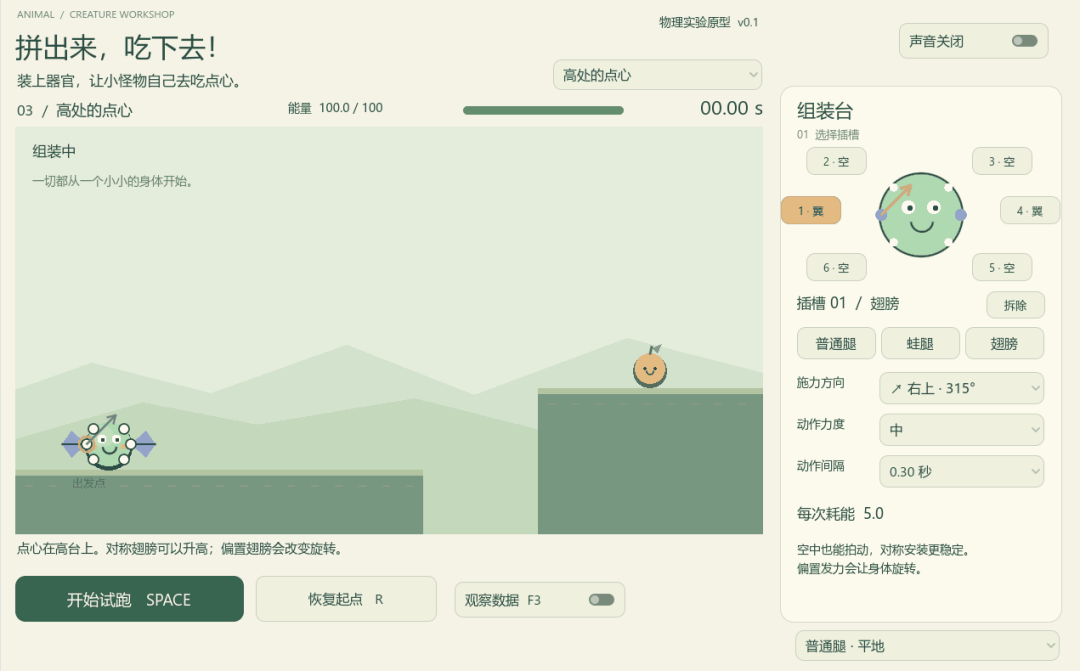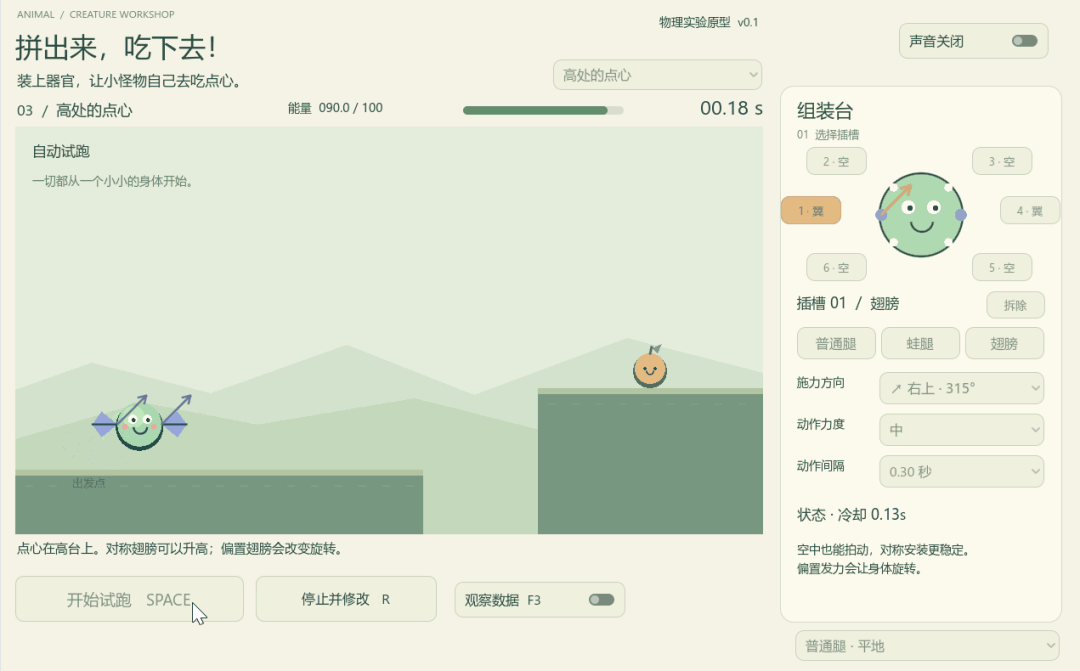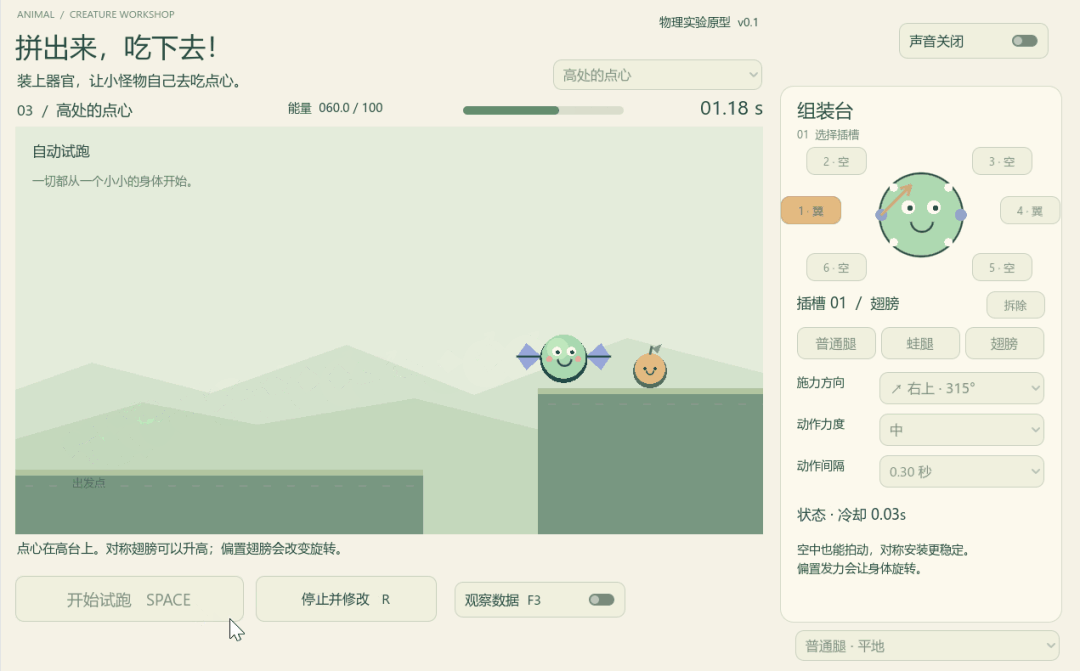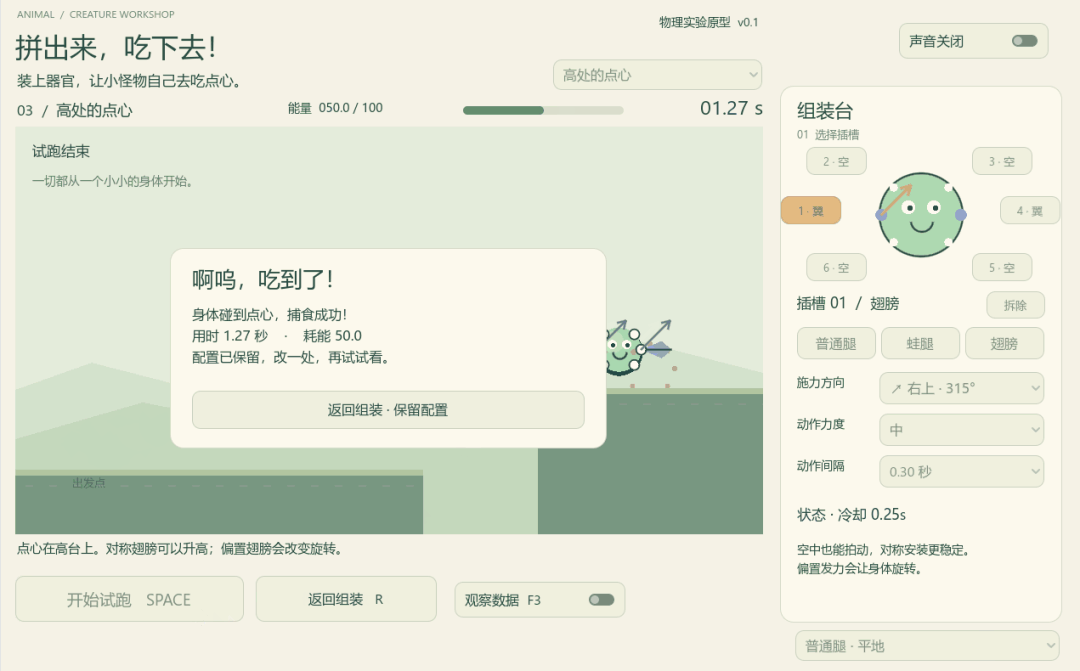
同样也可以安装蛙腿来拿到食物,但这需要更精细的调整。
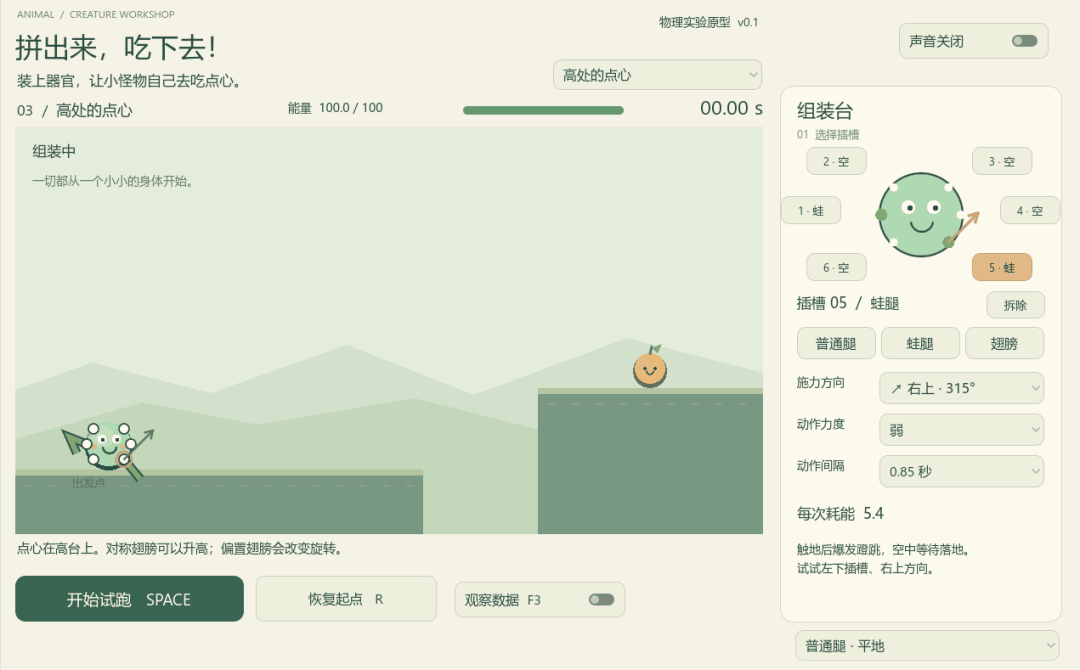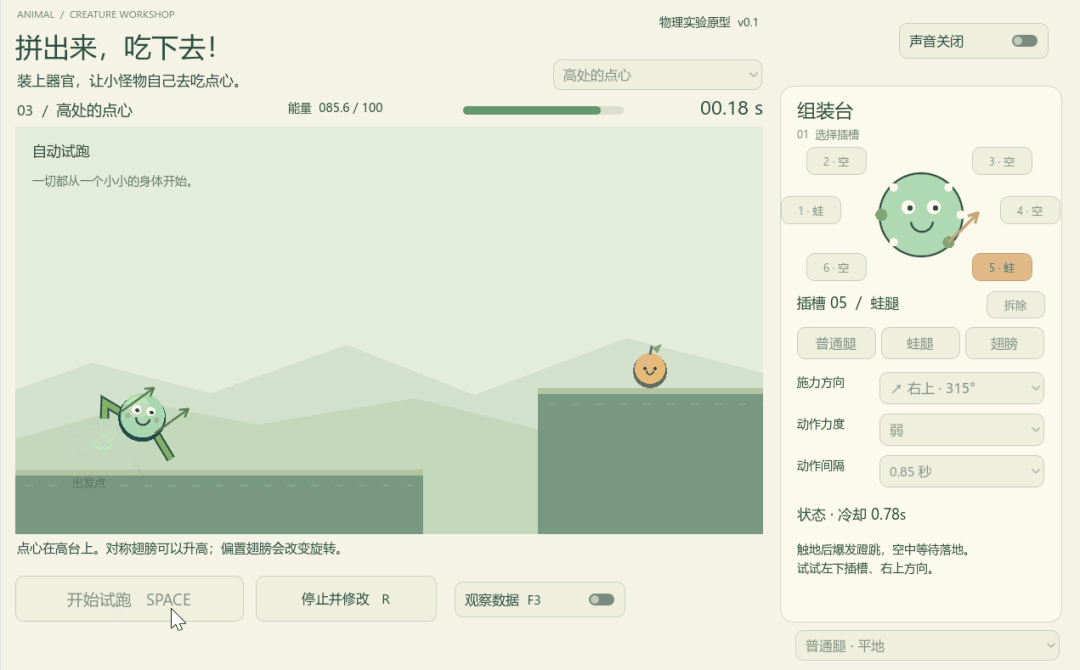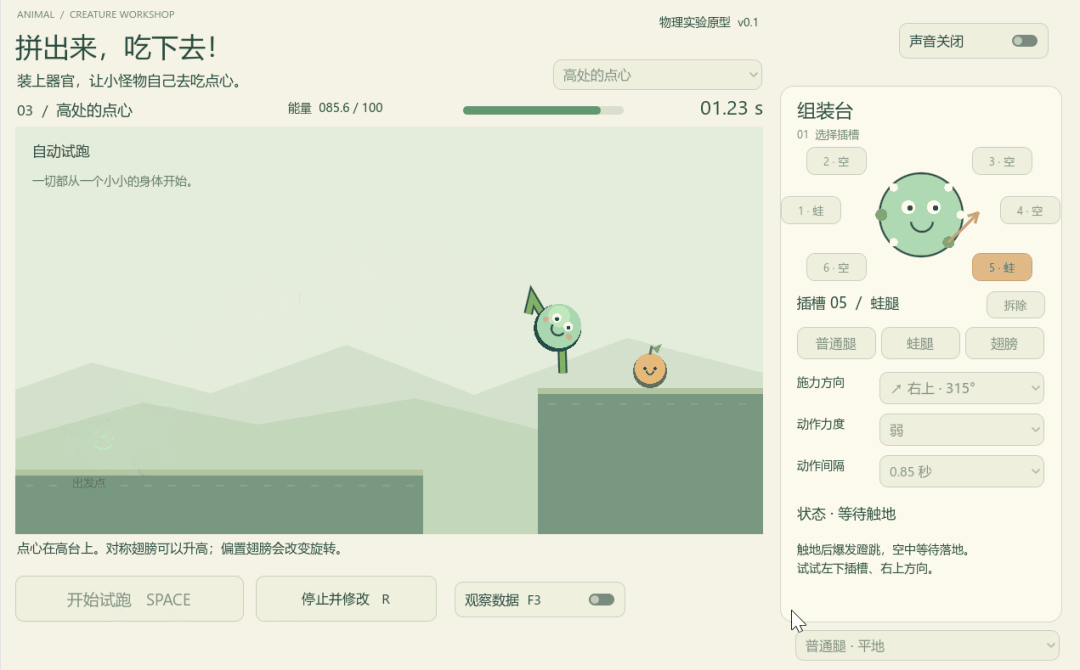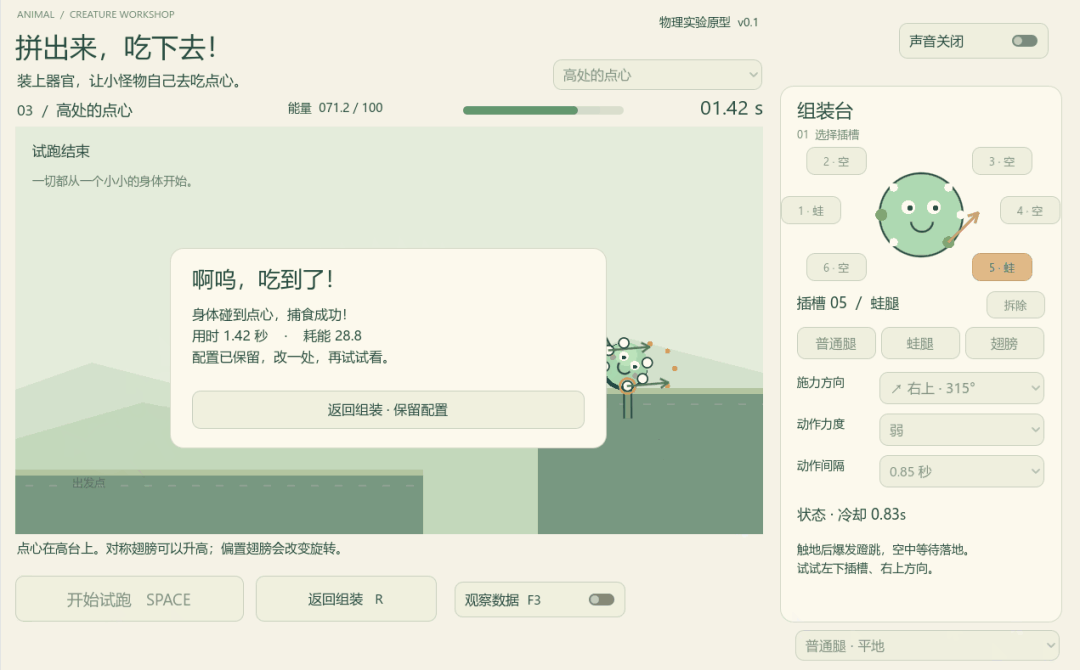
可以看到翅膀更稳定,更容易,但需要耗费50的能量,而蛙腿虽然需要调整角度力度,但只要28.8能量,不到六成。这样更复杂的关卡就会让玩家去研究移动策略,最终能研究拼出抽象的角色通过奇技淫巧到达目的地……
理想是这,但基本上玩到成品很快我就发现了问题,简单来说就是,超级超级无聊。实际上玩家根本干不了什么,2D平面能做的实在有限,只能做到给主角安排不同方向的力和移动方式,不符合生物主题不符合预期。我冥思苦想,也实在想不到能往什么方向改进让它变得有趣,所以只能彻底放弃。
3.再出发,然后再撞墙
我回顾了最开始的设计想法,很快便灵机一动,想到了另一个错误的方向——我可以把小虫变成3D的啊。这样游戏的玩法就变成专注小虫的移动方式,物理效果本身能产生的交互就更多,玩家只能控制小虫的腿部移动和力量,让小虫最终能歪歪扭扭地产生前进、转弯、跳跃等效果,这也算达成了一种涌现。
虽然目的并不是折磨玩家,但操作起来或许会有些类似抡大锤的作者的前作《QWOP》:
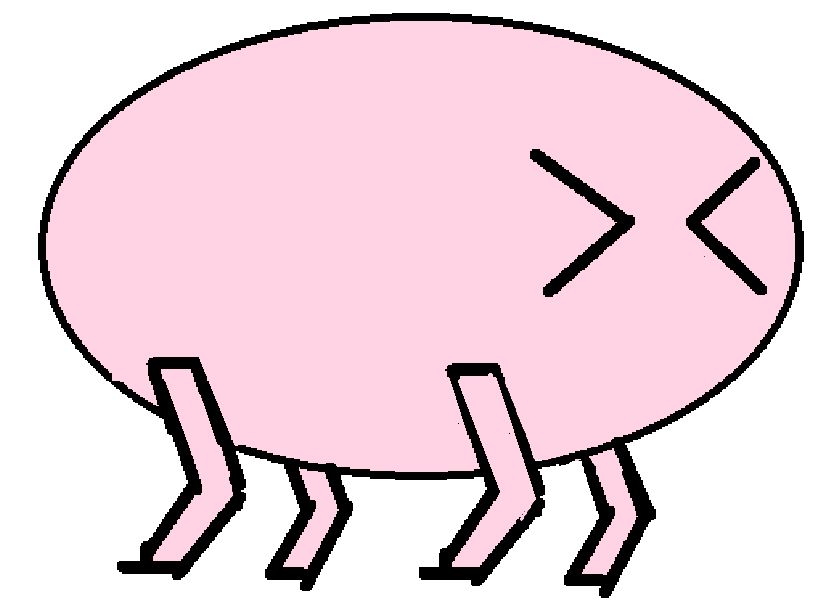
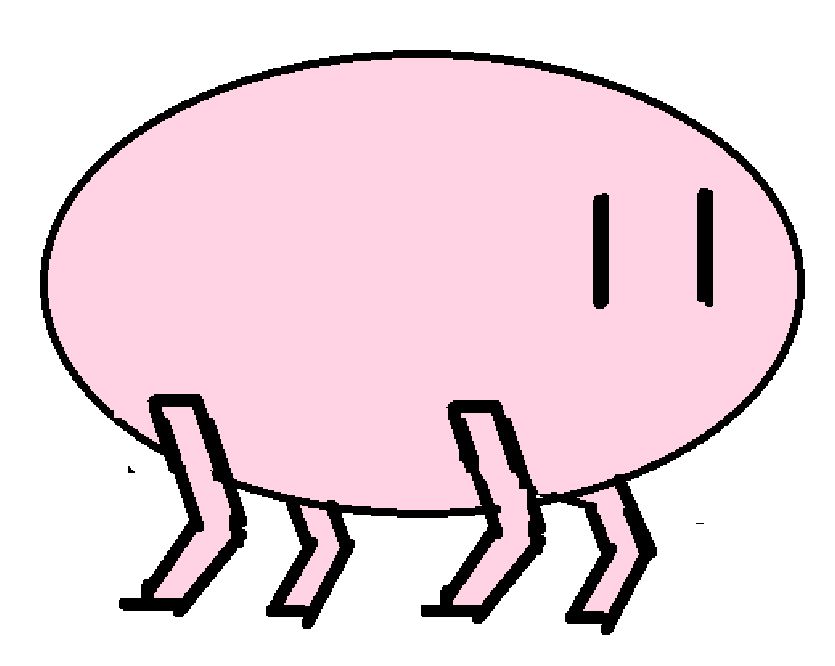
确定好了设计思路后,我就简要的画了题头的那个小虫。我认为本游戏应该服务于玩法,所以小虫外形设计应该尽量简单,确保玩家能轻松看清小虫的动作:
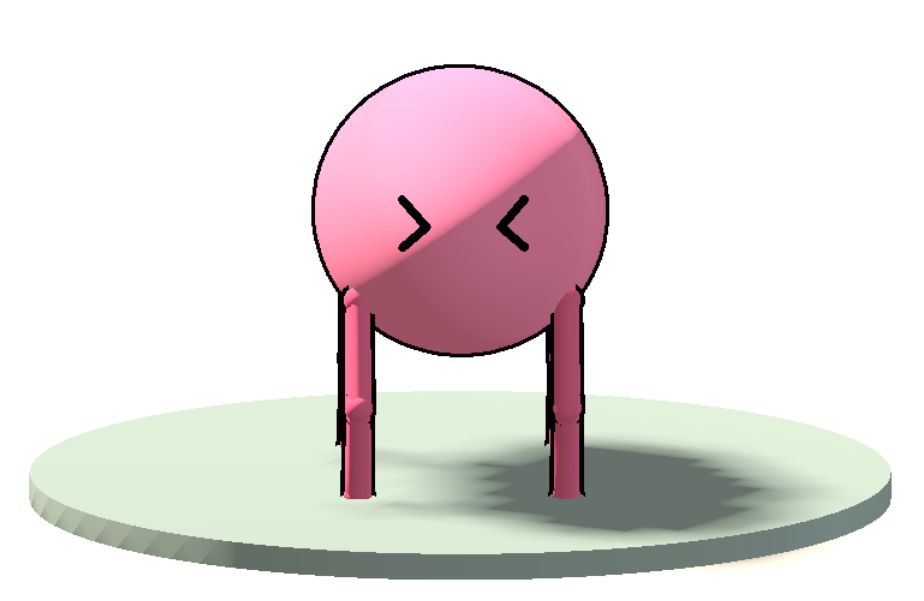
而最终建模的效果如下:
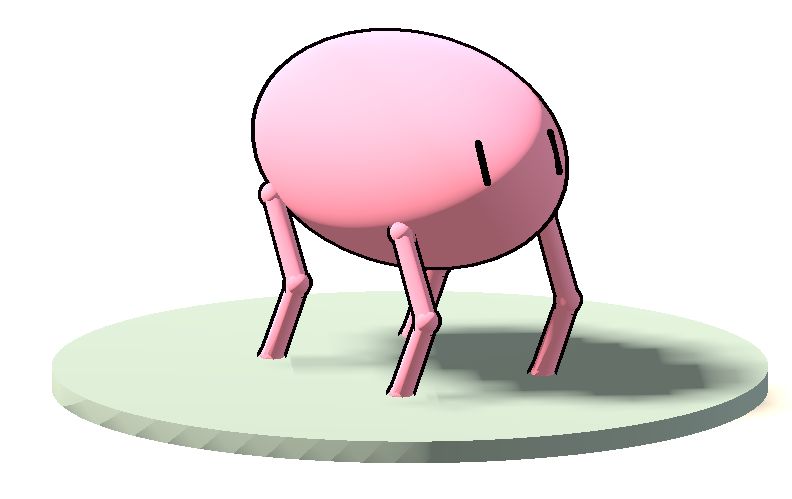
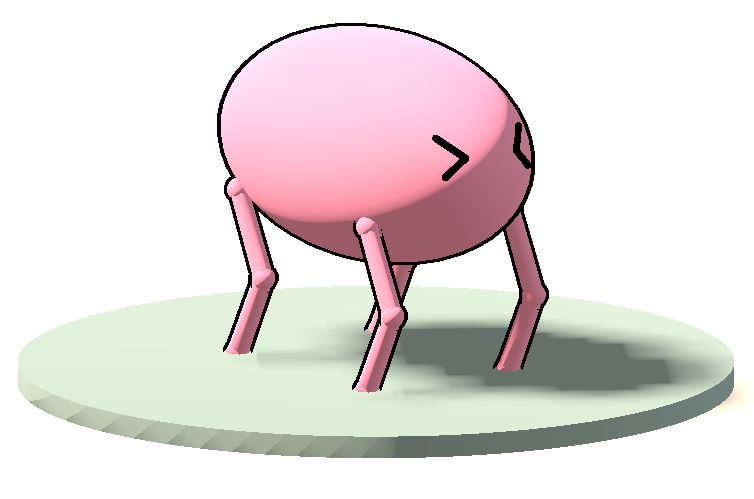
虽然简单但还算可爱吧!虽然孩子正脸就……哪来的乒乓球。
在GPT大人的帮助下基本的物理效果也搭好了,说实在整个过程我基本完全没参与编程只做了决策,我对godot的3D功能一无所知,只能许愿 GPT 神力降临。我唯一操作的就是看不下去AI做的分不清重点的UI界面,指导了下UI界面来满足界面更好读。
这是修改前的页面:
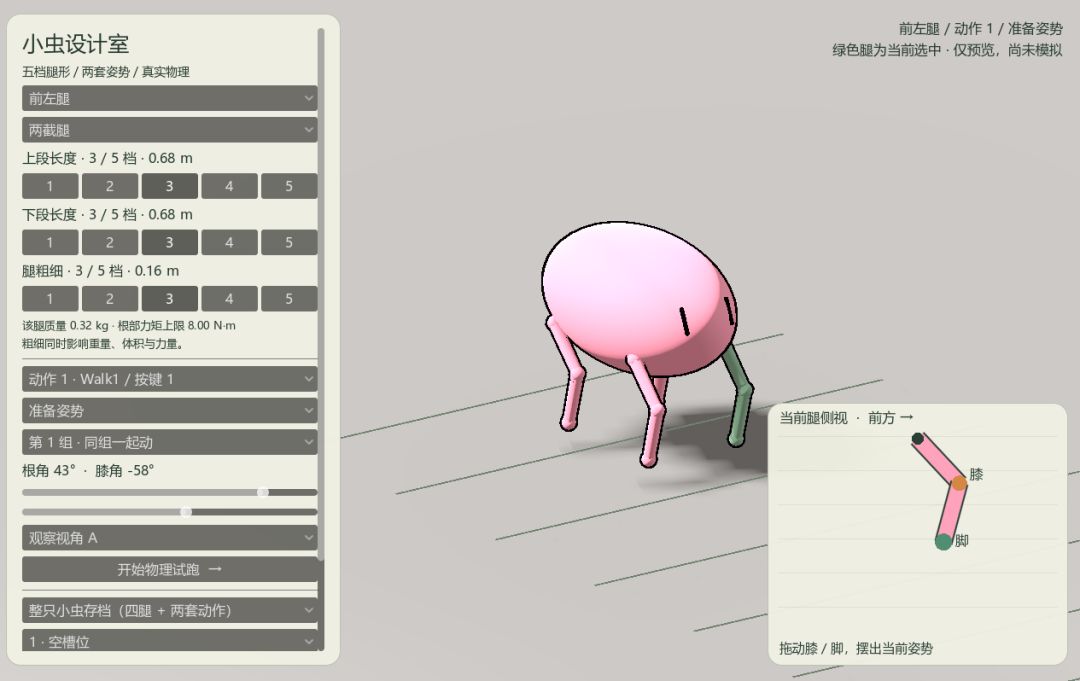
我的雷霆手绘和修改后的界面:
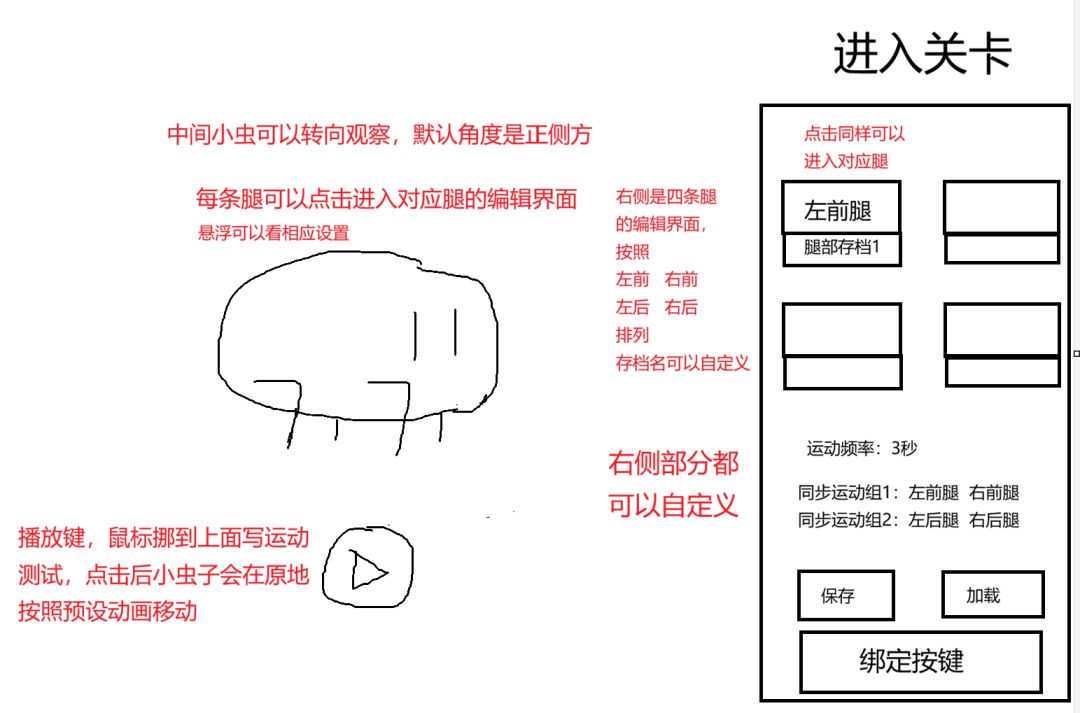
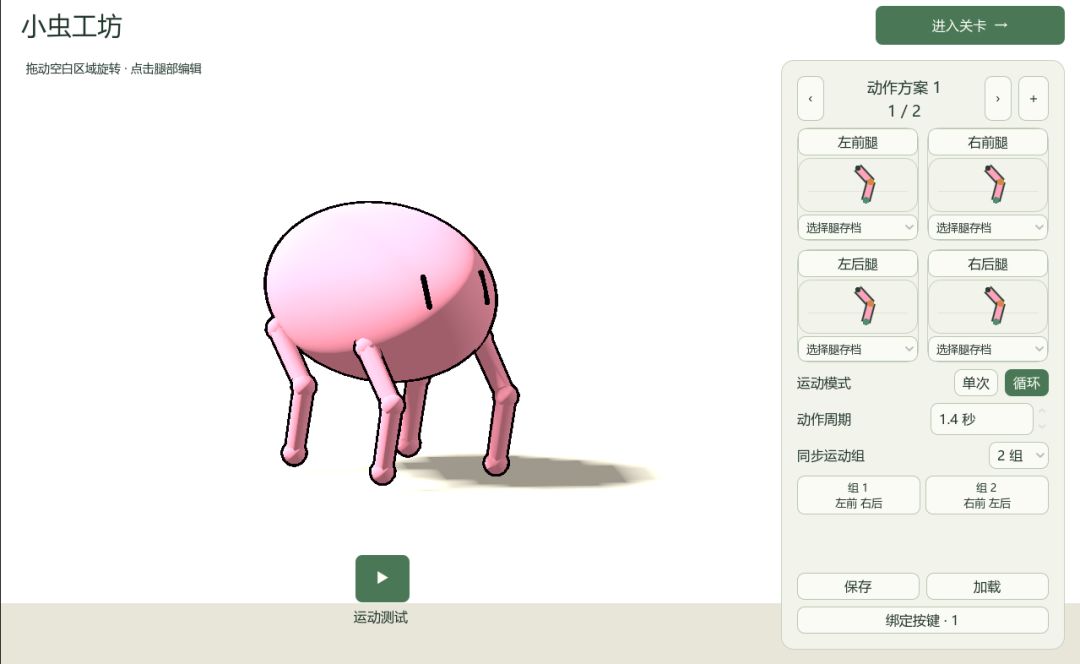
嗯,看起来不错,接下来就是调整物理效果……紧接着就创死在这儿了。
我无论怎么调整运动和受力,都无法让小虫稳定的前进,更别提做到我预期的“能让玩家操作小虫,最终可以歪歪扭扭地产生前进、转弯、跳跃”了。
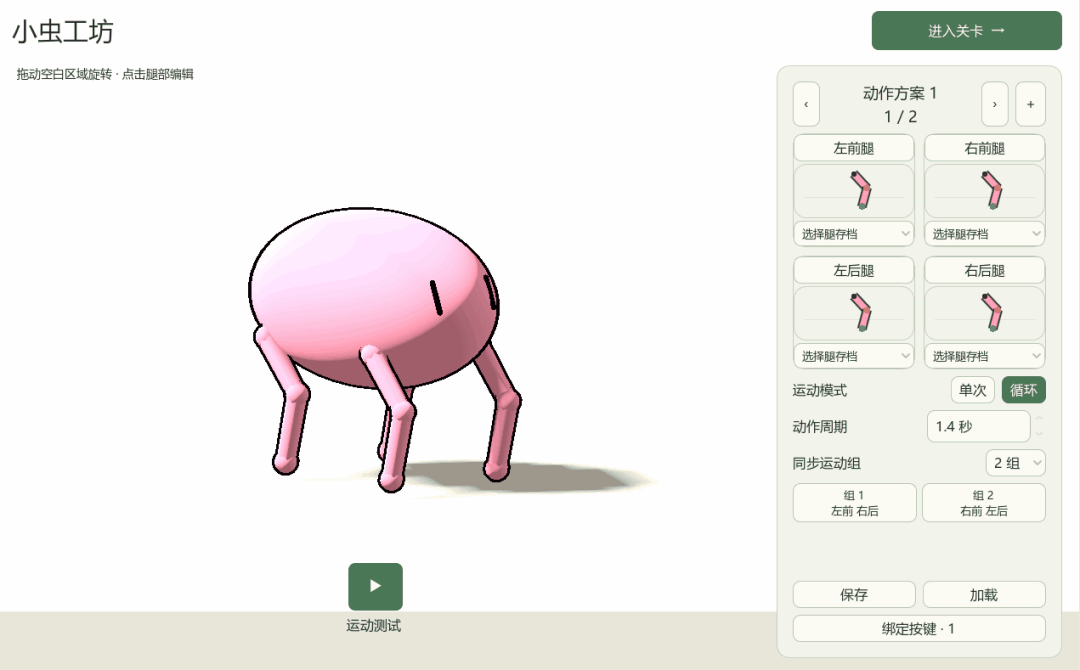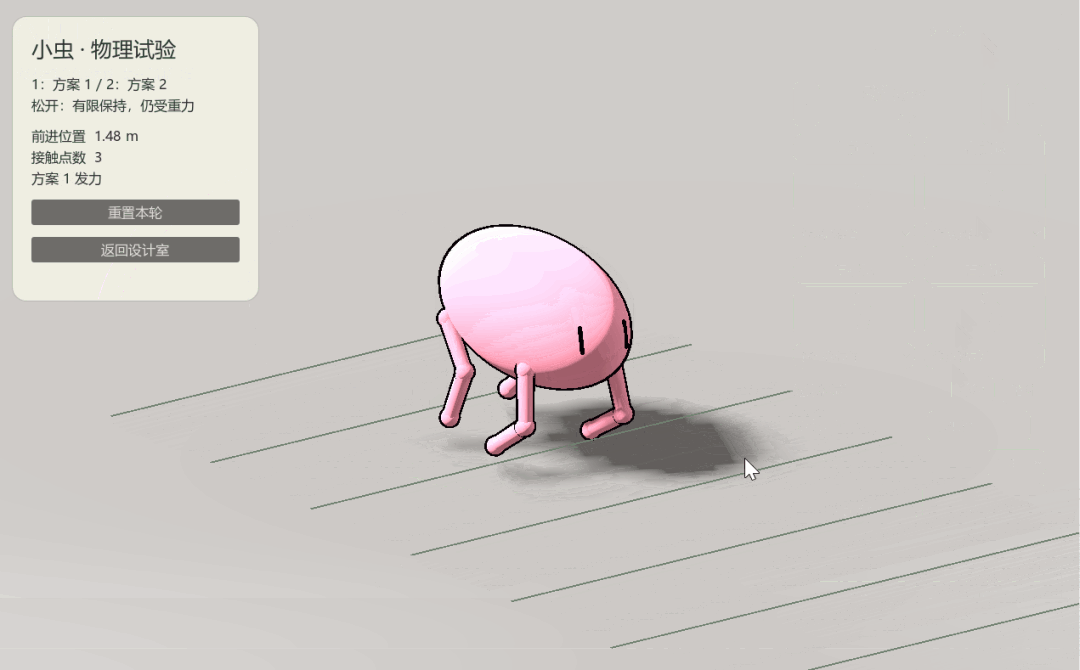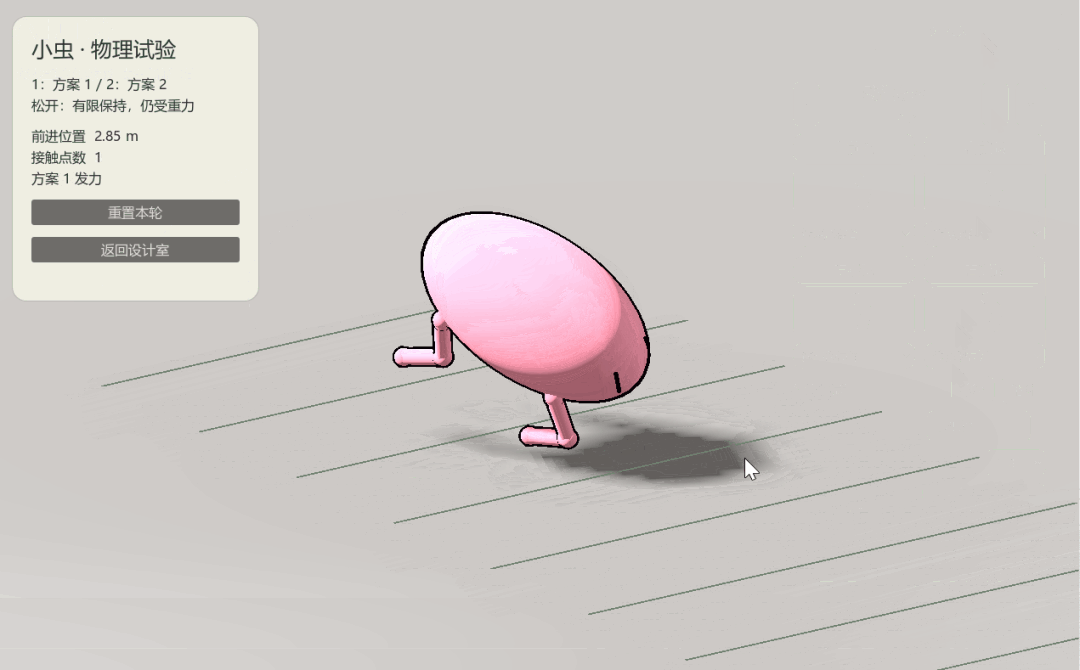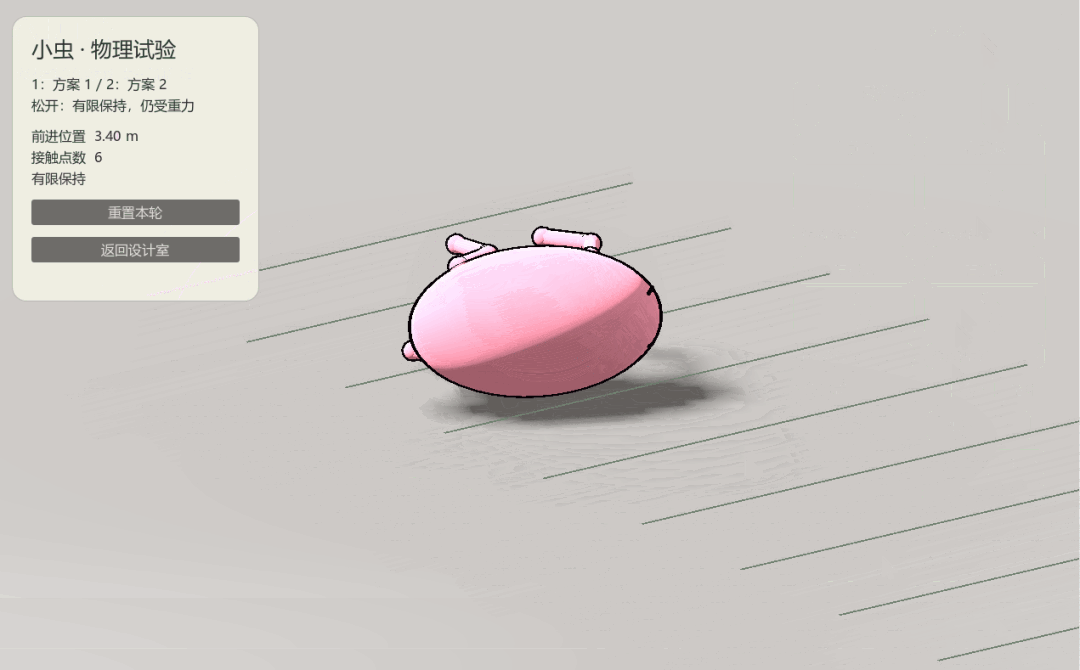
小虫在运动测试表现得一切良好:
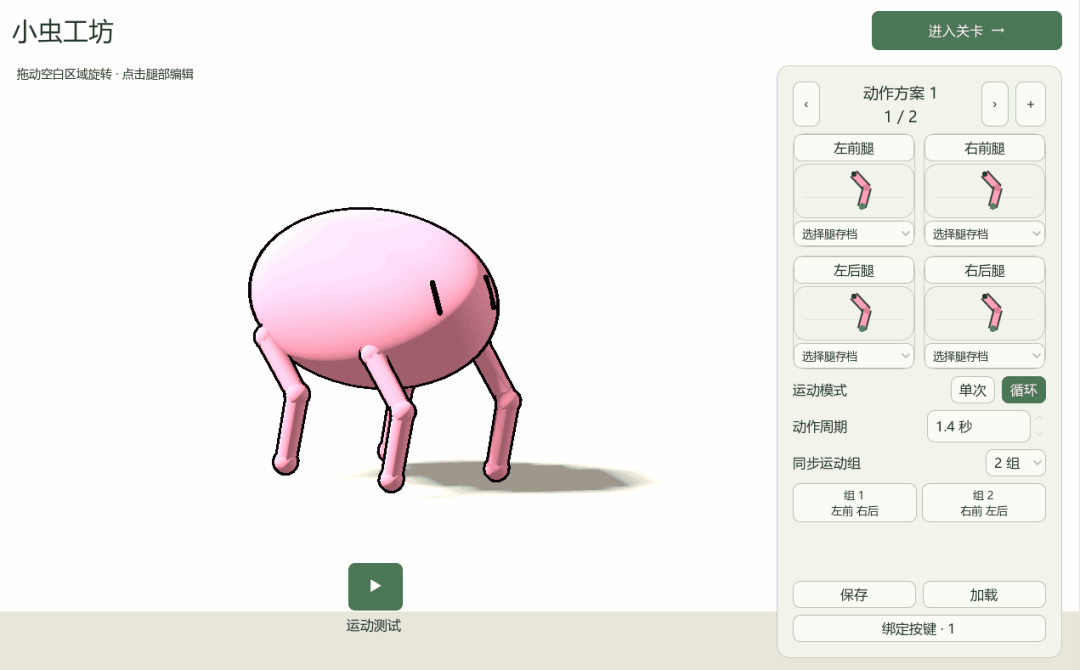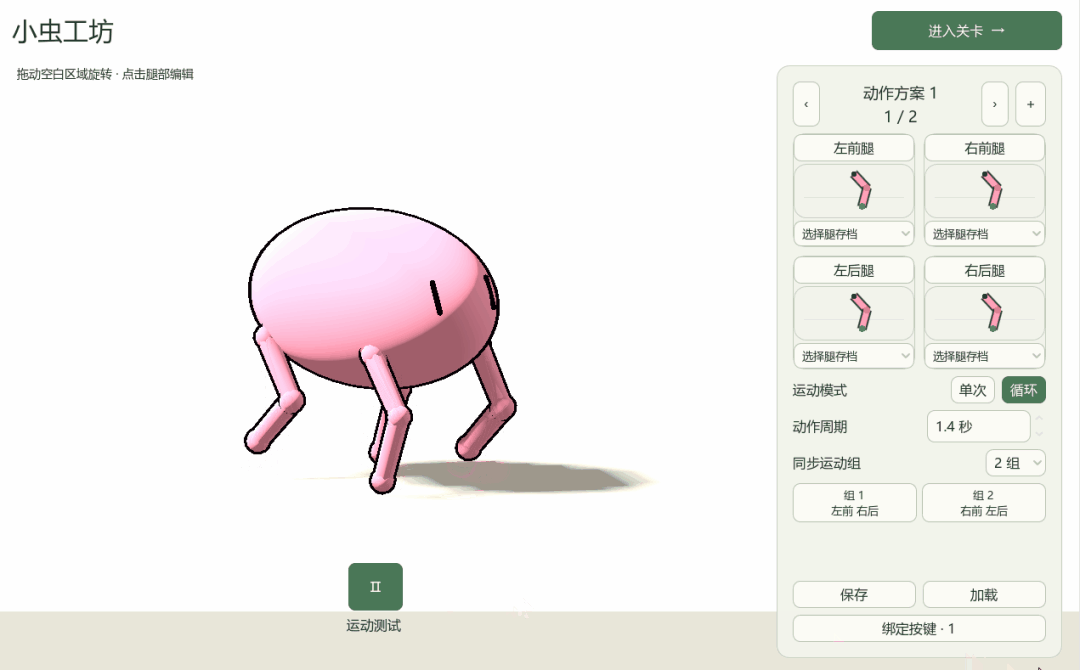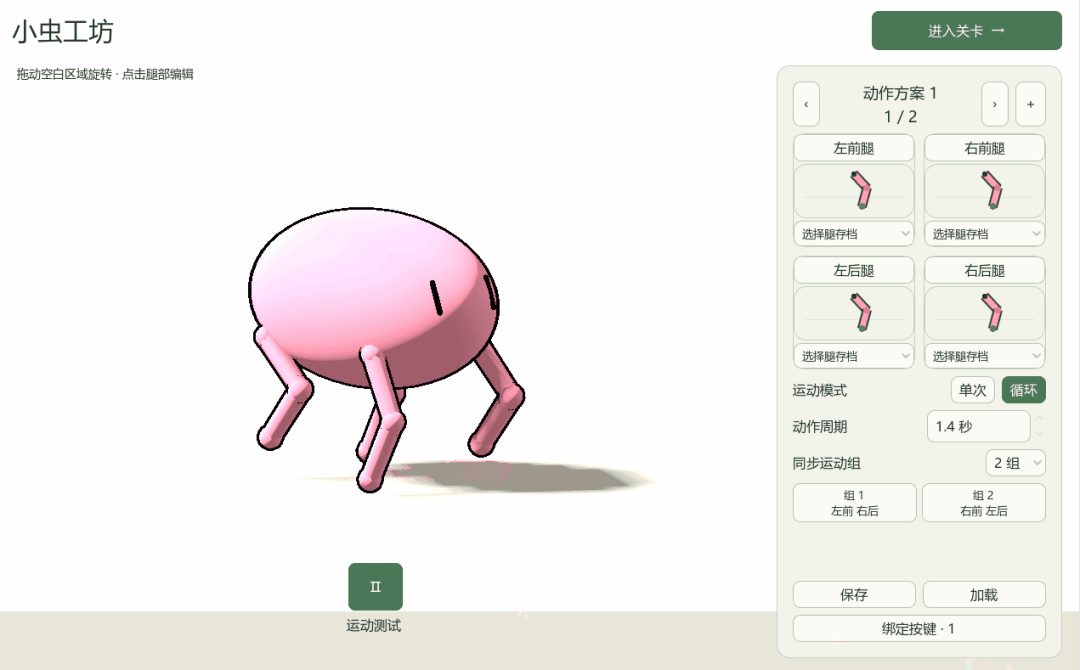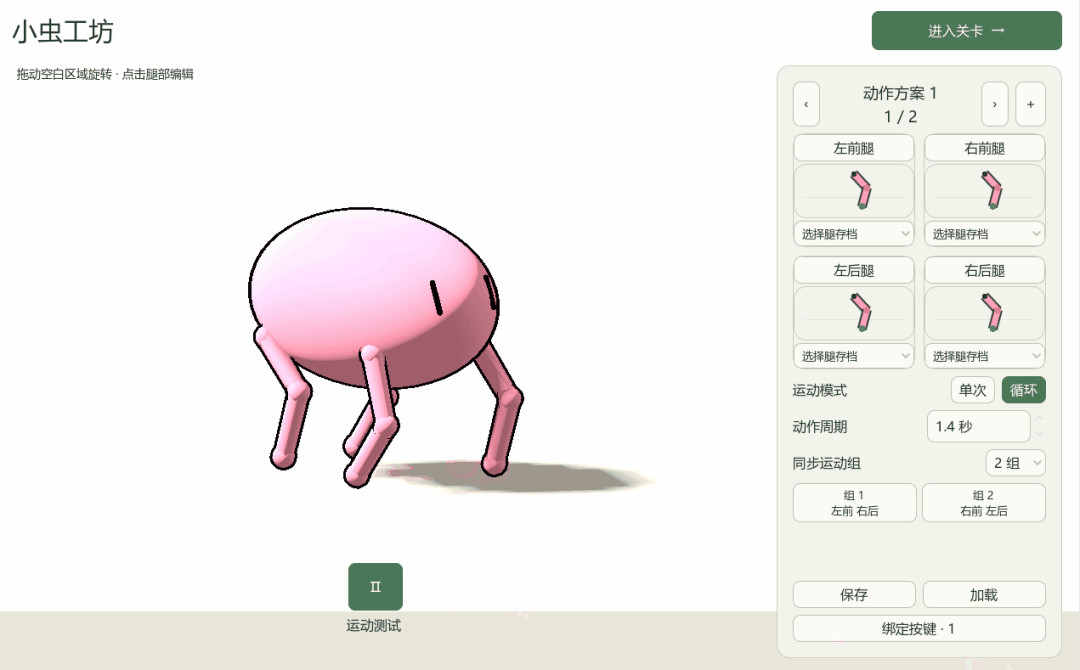
但是,一旦进入实际地面运动,就开始人仰马翻:
不管我调整步态,调整腿的粗细,还还是增加更稳定的地面接触、还是干脆设定一条腿一条腿的走都没有用!它就是一直在翻!没想到是我先玩上了《QWOP》!
我终于深刻的意识到了,3D物理效果太难了,更何况我是一上来就搞这种没什么原型可以参考的物理,我甚至搞不清楚问题出在哪里,究竟是刚体的碰撞有问题,还是步态轨迹有问题,还是受力反馈有问题……
我终于深刻的意识到了,3D物理效果太难了,更何况我是一上来就搞这种没什么原型可以参考的物理,我甚至搞不清楚问题出在哪里,究竟是刚体的碰撞有问题,还是步态轨迹有问题,还是受力反馈有问题……
那么选择只有一个了,重做!
4.再再再出发,再再回归初心
我的方向也许彻底是错的,我想做的是模拟操作小虫移动,那么重心相比需要调试物理效果、难度更大的“移动”,玩法更应该专注在“操作”上。
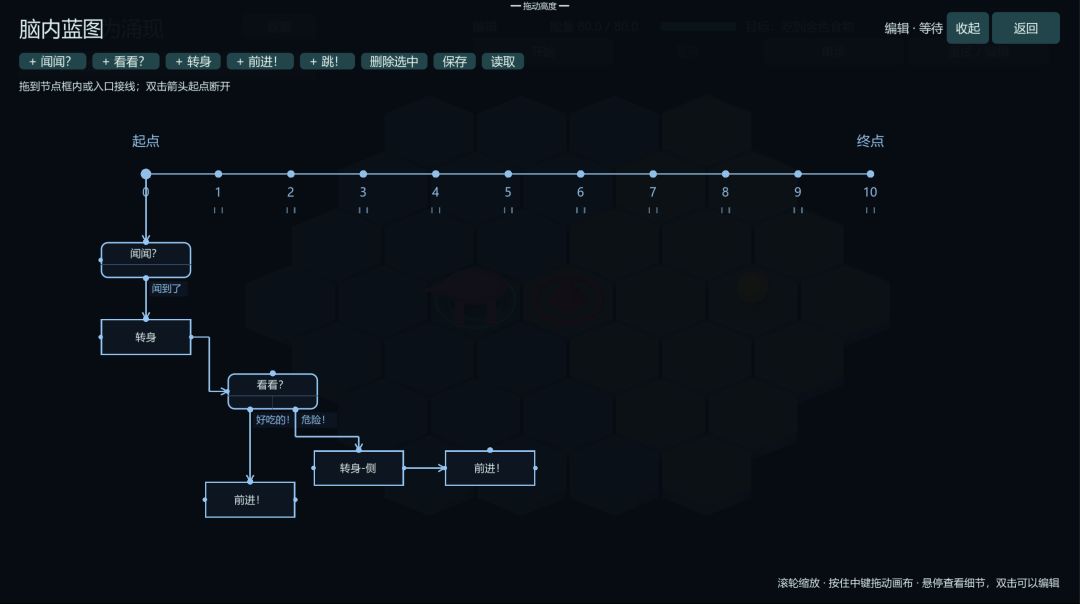
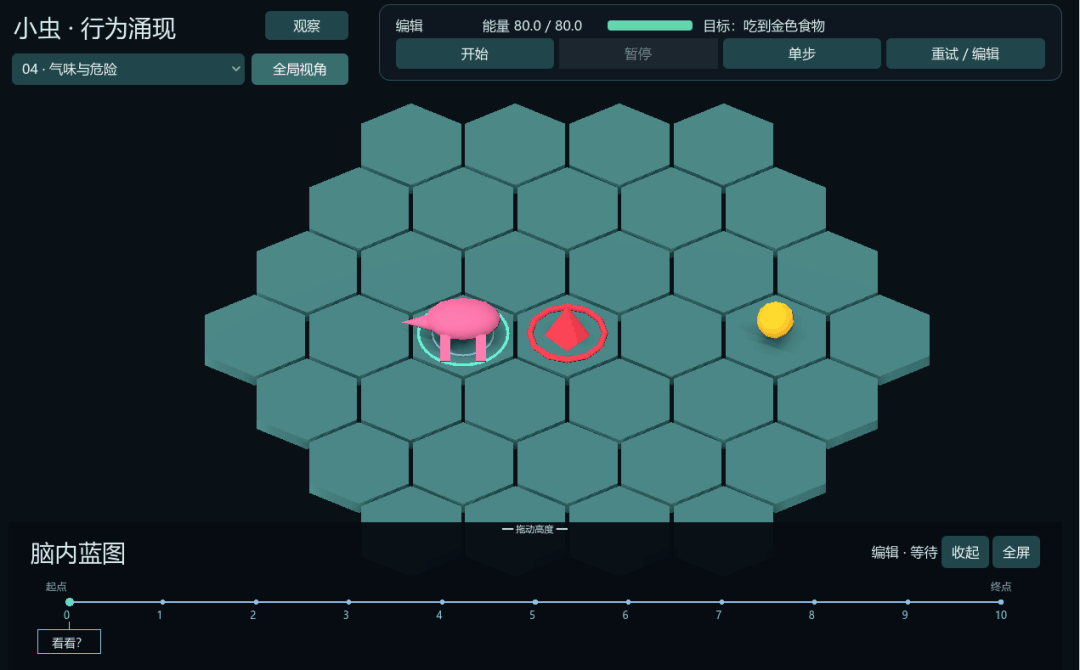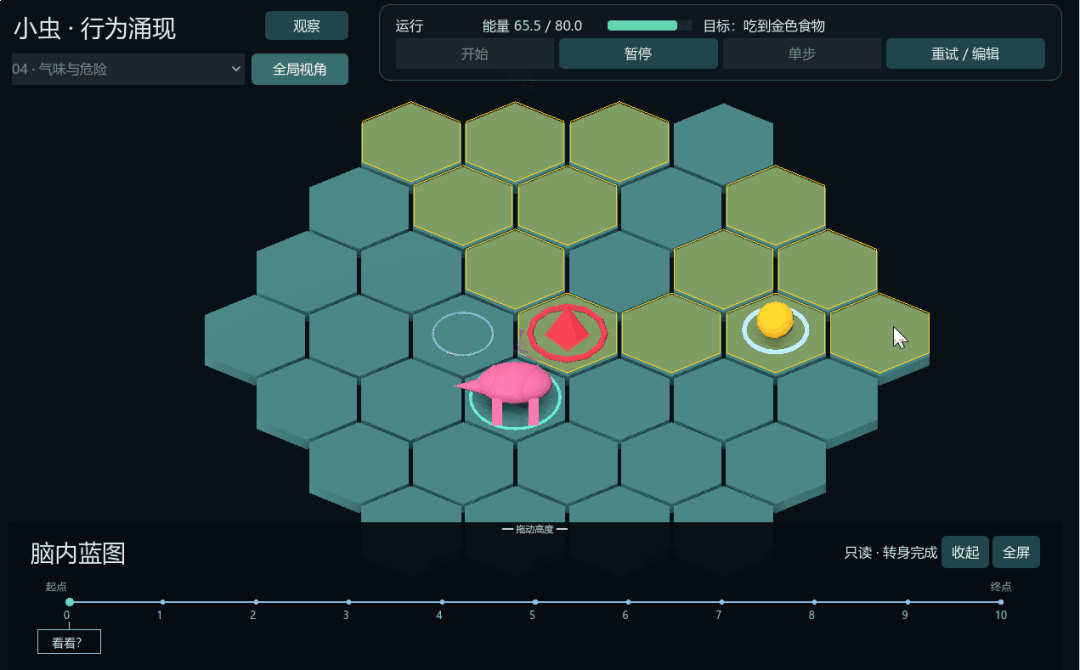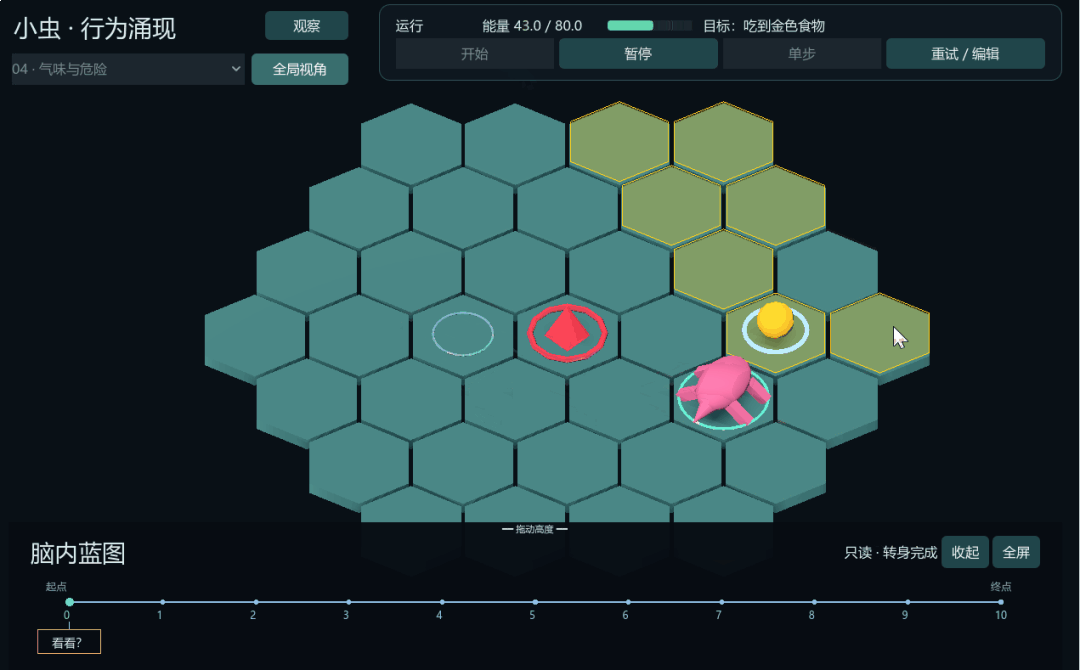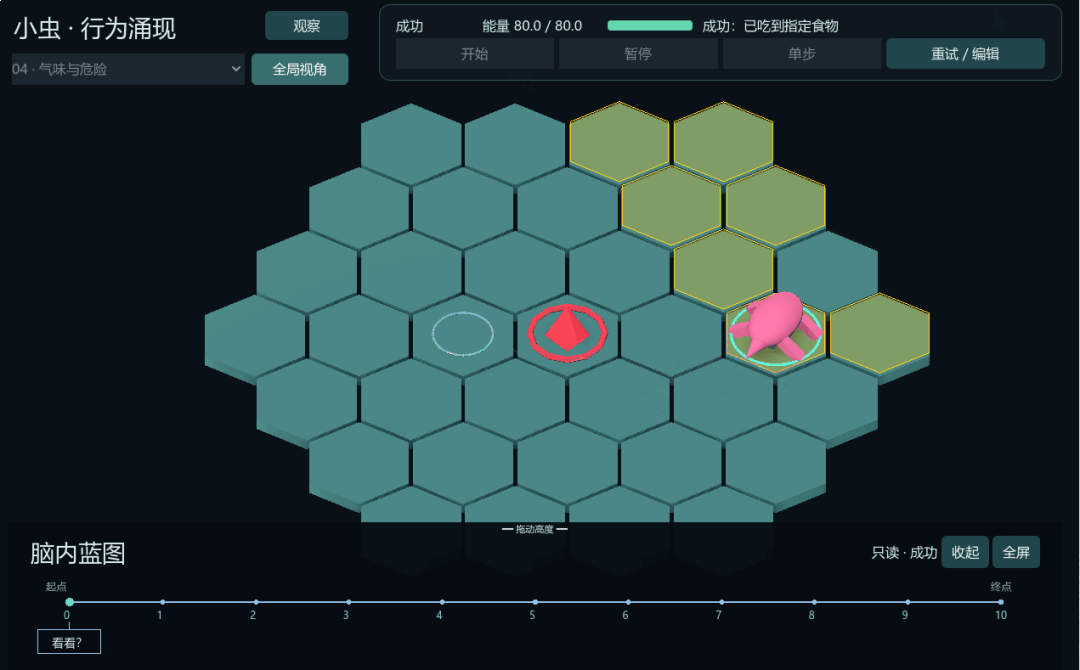
小虫本身只能进行浅显的思考,它能移动,能看到一些事物,但是无法做复杂的行动。而玩家要做的,正是将小虫收集到的信息关联起来,规划小虫的行为,让小虫生存下来。
如果工期足够的话,也许玩家可以把自己编写的小虫放进物种环境更复杂的世界中,来看看自己的小虫能否成为最终的胜者?
目前这个系统推进还比较顺利,不过本篇主要还是总结失败,更具体的玩法下篇开发日志再继续介绍吧。接下来简要展示下做好的部分:
那么下一篇开发日记再见!
《卡牌工业》开发日志 01|从“涌现”到产线对打
大家好,我们正在用 Godot 做一个暂名《卡牌工业》的游戏。目前已经跑通了最小的生产与战斗循环,也做了两轮迭代。这篇先记录一下:面对“涌现”这个题目,我们讨论过什么,又为什么最后收敛到卡牌和工厂。
第一步:头脑风暴,涌现可以是什么?
刚看到“涌现”这个题目时,我们的想法几乎朝每个方向散开了。塔防、物理搭建、探索、解谜、经济系统、叙事,甚至增量游戏,都能让简单规则在玩家的操作中长出新的结果。再想下
@泛滥
1 回复
【童谣镇】聚光灯第二次开发日志
开发进度:
美术
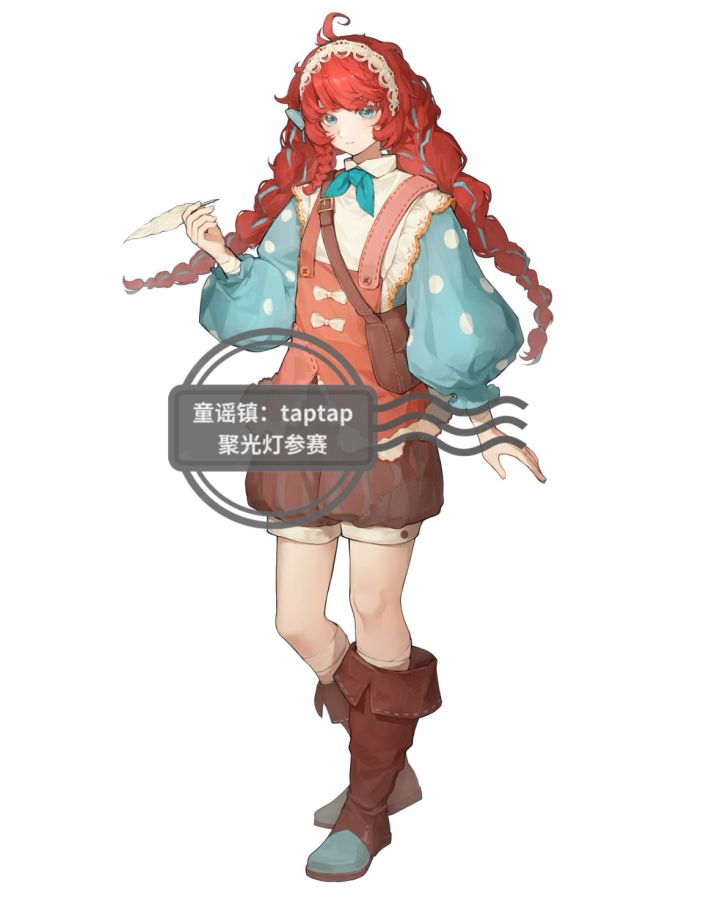
1、主角人物立绘已细化完成
2、所有NPC的QQ人形象与呼吸动画已设计完成
3、大部分UI界面已设计完成
4、面包房建模与树屋建模以及基础房屋、路灯、树木模型已完成。
5、制作过场动效,制作通用动效材质ing
6、广场资产替换、永续桥和植被的资产替换、房屋资产替换,河流制作
7、学校模型的材质完成
8、石墩子、小道具模型制作ing
9、NPC正比胸像绘制ing
策划
1、任务系统
@奈奈
11 赞
6 回复
00:34
《荒原复苏指南》开发日志④:关卡演示堂堂袭来!!
- 人类曾因掌握元素合成技术而一度辉煌,又因滥用元素能量而逐渐从内里衰败。
- 30世纪80年代。社会文化充斥着激进乐观主义与庞大机械美学,在这里,污染和能源共生,幸福与痛苦并存。官方广播和宣传画里依旧在宣扬“科学将战胜一切”、“元素能量将再造新农田”的口号,而世界主城却已经因为污染过度而濒临崩溃、空间挤压严重。为了寻找新的生存空间与无污染能源,官方启动了“重构拓荒计划”。
- 玩家将作为前线拓展
@归尘www
18 赞
6 回复
【2026聚光灯日志01】什么叫你把手牌,骰子和战棋融合了?
大家好啊,我是官方小编,一位还在学校的独自开发的苦逼带学生
这次算是第二次正式参加GameJam,而这回的比赛主题是【涌现】
嗯…老实说,一开始我还真只是从中文语义上来看,理解成“大量的出现”,直到询问ai哦哦哦我这就才想起来还有英文的“整体大于部分之和”意思来着
说起这个主题的意思,立马想起的类 吸血鬼幸存者 ,或者是 文明 系列的各种爆怪,爆兵的设计,即大量的出现敌人或者单位
而从第二个
@官方小编
4 赞
4 回复
00:07
雨天決行 开发者日志02-人工智能的自我修养
又和大家见面啦!第二篇日志,说实话一开始不知道该怎么编排,但团队里惊喜的成果越来越多,我们已经迫不及待把更新的内容端上来给大家啦!那么事不宜迟,快来看看都有什么新情报吧ദ്ദി˶ー̀֊ー́ )✧
一.美术(重磅升级)
以主美小为的生命力作为燃料(bushi)本次美术组取得了大进程!首先是各个ui界面的优化和细化,上次大家看到时还只是初具雏形的草稿,现在大多都完整起来了哦!
同时,随着配色的补全,手
@雨天決行-床子酱(๑>ڡ<)☆
43 赞
36 回复
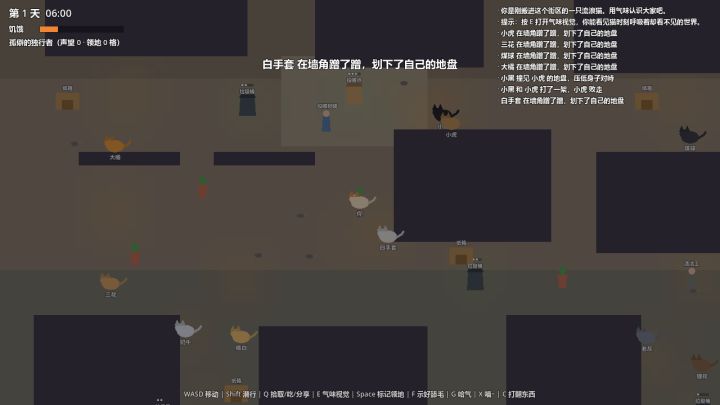
《气味之城》开发日志#1|为什么"涌现"和猫是天作之合
大家好,我是一个人报名了 2026 聚光灯 21 天游戏创作挑战 的独立开发者。今年主题公布那一刻我就笑出了声——涌现。因为我已经想做这个游戏很久了:
《气味之城》:你不是猫神,你只是一只猫。
先说一个所有养猫人都懂的事实:你永远无法"教会"一只猫任何它自己不想学会的事。但你家猫可能自己学会了——听见冰箱开门就瞬移到厨房;你心情不好时过来踩奶;凌晨三点准时在你身上练马拉松。没人教过它,这些行为是它
@体验人生
3 赞
6 回复
00:30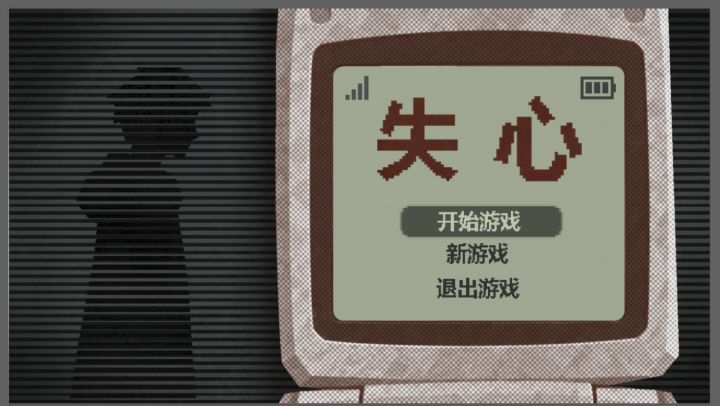
《失心》游戏开发者日志01|游戏UI迭代及实机演示
进入《失心》之前,玩家首先看到的是我们工作室 UNLOOK 的标识。我们将原来的标识转成 SVG,并让其中的红色瞳点转动、观察,再逐步显露完整字形,希望这个短暂的开场能带出一点好奇和不安。
这次《失心》的开局 UI,我们围绕小灵通(因为游戏的主要交互道具就是小灵通)做了几轮调整,希望玩家从打开游戏开始,就能感受到故事里的年代和气氛(故事年代背景为2000s)。
早期版本先确定了一个方向:把菜单放进
@Chye
15 赞
10 回复
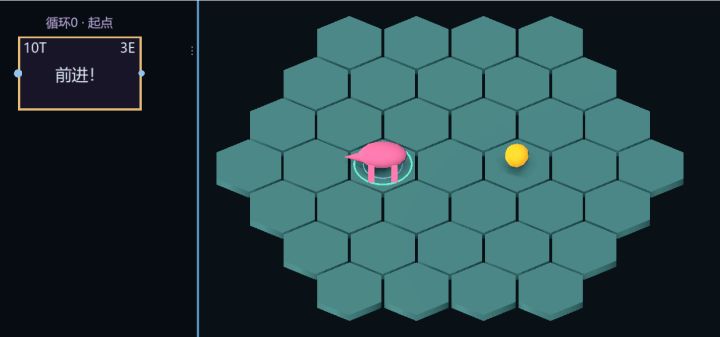
开发日志01-编辑脑内蓝图,帮小虫生存下去吧!
大家好,上篇日志写到了之前两次尝试都失败了,本次开发日志正式介绍下最后敲定的玩法:编辑脑内蓝图,帮小虫生存下去!
小虫很笨,小虫无法。你并非操纵小虫,而是通过编辑它脑内的蓝图,告诉它应该怎么做。
口头描述还是不够直观,看看实际游玩吧:
比如说小虫前方面对着食物,那么小虫怎么才能吃到食物呢?它只要前进就好了。
可如果食物不在面前呢?
小虫可以闻一闻,判断出来食物的方向,转身,之后向食物的方向前进。
@致五秒后投下的骰子(求试玩)
2 赞
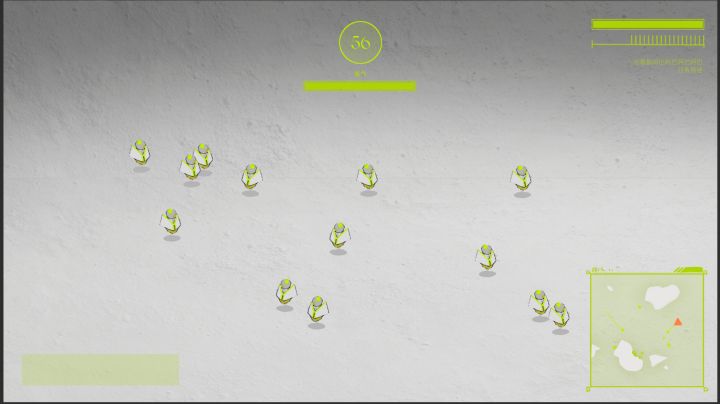
开发者日志#01:涌现!! 披着科幻外衣的涌现式增量游戏!!!!
随着Game Jam 主题公示,我们团队立马着手维持了三天的激烈讨论!决定做一个披着科幻外衣的蚂蚁农场以boids算法为灵感的涌现式增量游戏!!!
至此,方案敲定,我们团队将开发一个可升级的自主群体模拟,并且初步规划了玩家游戏时的体验流程:
(1)阶段1(开局30s,触发痛点,会有一次提升,但是游戏仍然艰难):一张地图分布着资源点和仓库,玩家此时只能徒手采集资源点的矿石拖入仓库,矿石可以造机器人;
@孤单小🐟
14 赞
7 回复
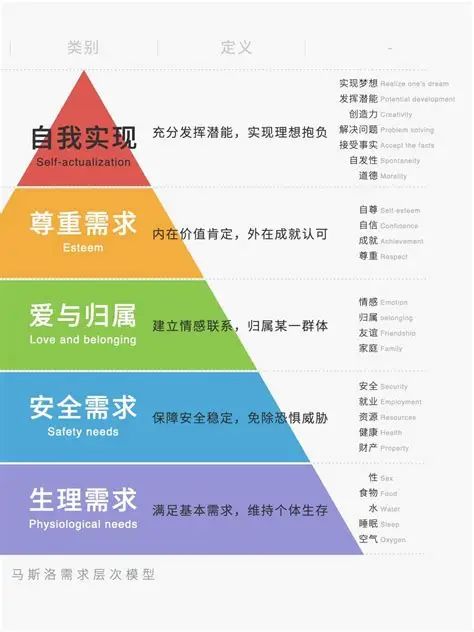
2026聚光灯开发者日志 | Day02 感官与【马斯洛的需求金字塔】
#聚光灯gamejam开发者日志
你是一个聋子/你已经失聪很久,突然今天又能听到
流言蜚语你会如何判断?重新听到的东西就是好的吗?
你能看到的东西就是好的吗?
涌入脑海的应该是什么东西呢?
涌动的不一定是好的也有可能是坏的…
【总之,经过层层选拔,【感官】这个核心规则和系统被立住了;】
开始把重点放到感官系统上视觉、听觉、触觉,以及用光点引导玩家、让画面随着感官获得发生变化的构思。
信息和危险一
@喝彩
7 赞